Kontroler Putaran Maju-Mundur Motor DC SD-0802-ZF Tegangan Lebar DC6-40V Penggerak Dua Relai dengan Antarmuka Sakelar Batas Maju-Mundur Modul Kontrol Aktuator Angkat Pintu Rol Gerbang
Brief Description
Kontroler putaran maju-mundur motor DC SD-0802-ZF, catu daya tegangan lebar DC6-40V, penggerak H-bridge dua relai untuk putaran maju-mundur motor DC brushed, dilengkapi antarmuka sakelar batas (langkah) maju/mundur, input optocoupler anti-gangguan, jumper dapat dipilih mode jogging/self-locking, melalui jumper MODE dapat mewujudkan gerakan bolak-balik berulang atau sekali jalan otomatis, cocok untuk lift, aktuator listrik, tirai, pintu rol, gerbang, dan keperluan lain yang membutuhkan kontrol putaran maju-mundur serta batas; tersedia juga versi arus besar 30A.
Quantity
Ringkasan Produk
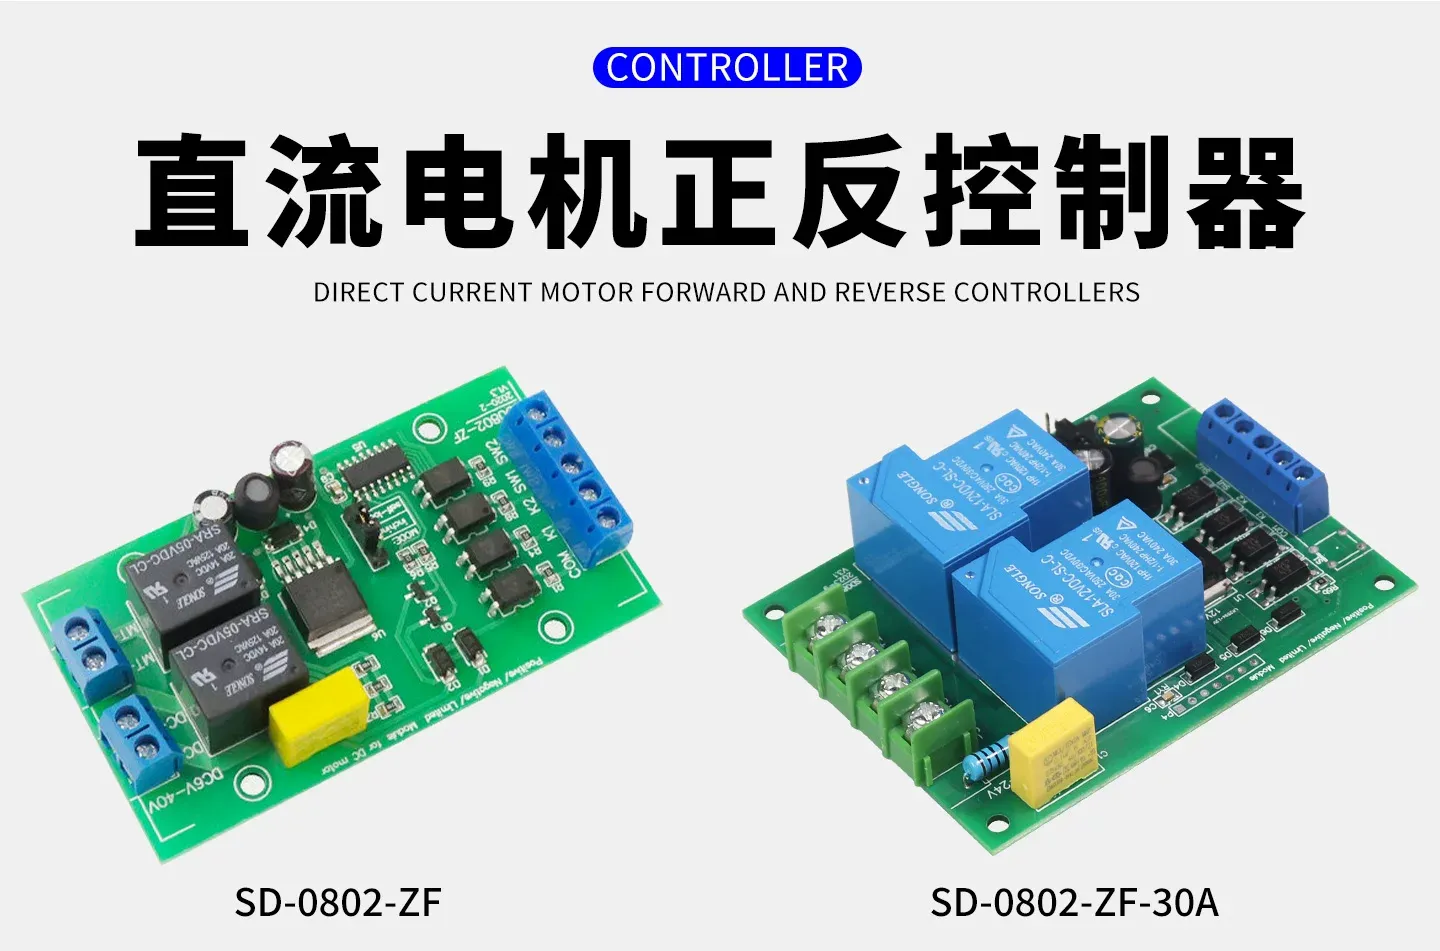
Kontroler putaran maju-mundur motor DC SD-0802-ZF (juga disebut modul putaran maju-mundur motor, kontroler batas, kontroler motor lift/aktuator) menggunakan dua relai untuk mengontrol putaran maju-mundur motor DC brushed, catu daya tegangan lebar, mendukung dua sinyal kontrol yaitu start maju (K1) dan start mundur (K2), serta dua sinyal batas yaitu batas maju (SW1) dan batas mundur (SW2), banyak digunakan pada keperluan pengangkatan, aktuator, pintu/jendela, dan lain-lain yang membutuhkan kontrol putaran maju-mundur serta batas. Tersedia dua spesifikasi yaitu versi standar 5A dan versi arus besar 30A.
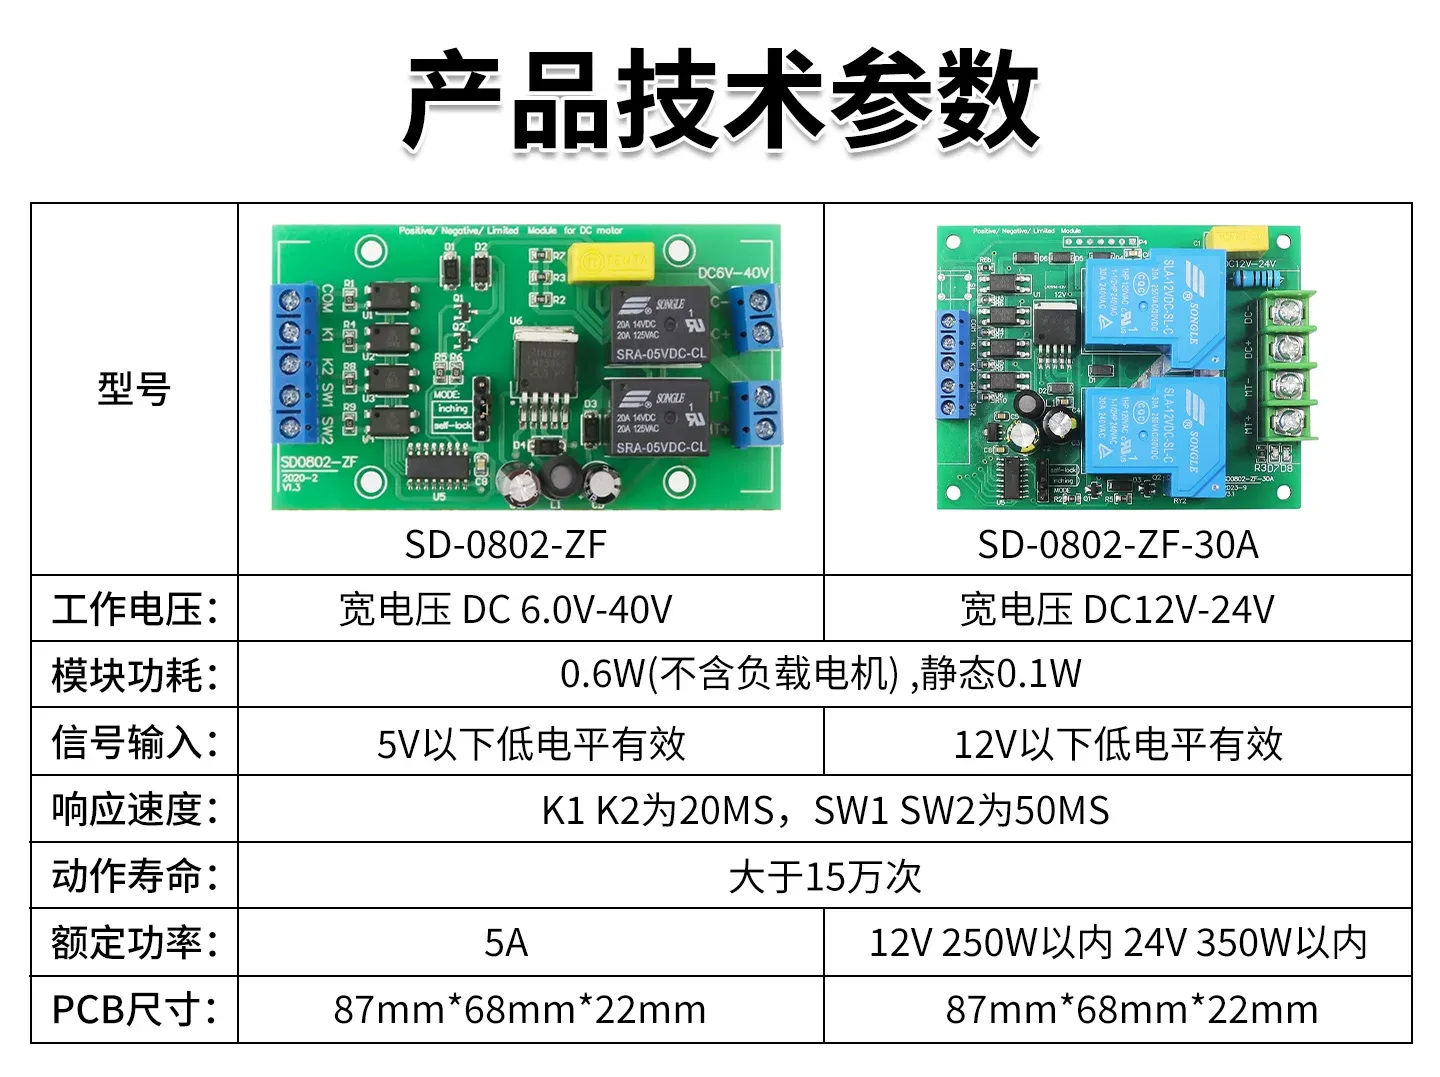
Parameter Teknis Produk
| Item | Parameter |
|---|---|
| Tegangan kerja | Versi 5A: tegangan lebar DC 6.0V-40V; Versi 30A: tegangan lebar DC 12V-24V |
| Konsumsi daya modul | 0.6W (tanpa motor beban), statis 0.1W |
| Input sinyal | Versi 5A: aktif level rendah di bawah 5V; Versi 30A: aktif level rendah di bawah 12V |
| Kecepatan respons | K1/K2 sebesar 20ms, SW1/SW2 sebesar 50ms |
| Umur operasi | Lebih dari 150.000 kali |
| Daya nominal | Versi 5A: 5A; Versi 30A: dalam 12V 250W, dalam 24V 350W |
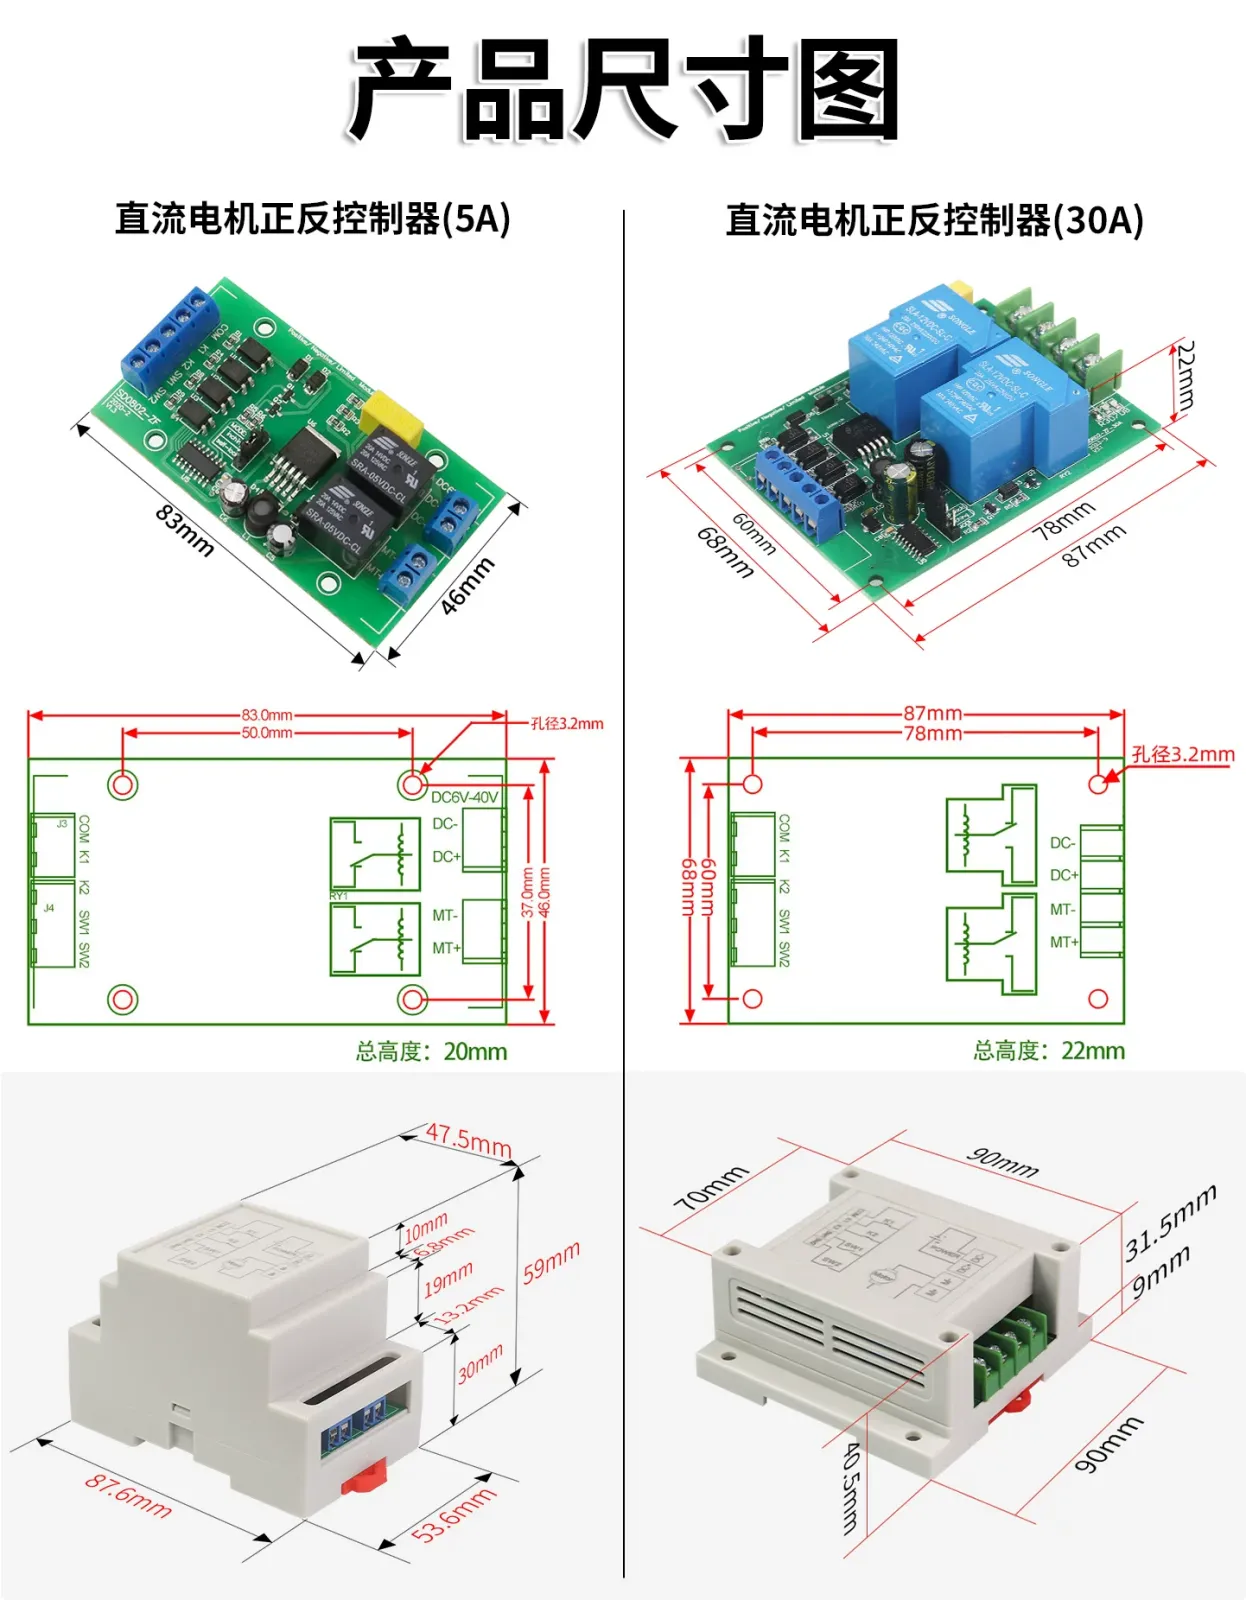
| Ukuran PCB | Versi 5A 83×46mm, tinggi total 20mm; Versi 30A 87×68mm, tinggi total 22mm |
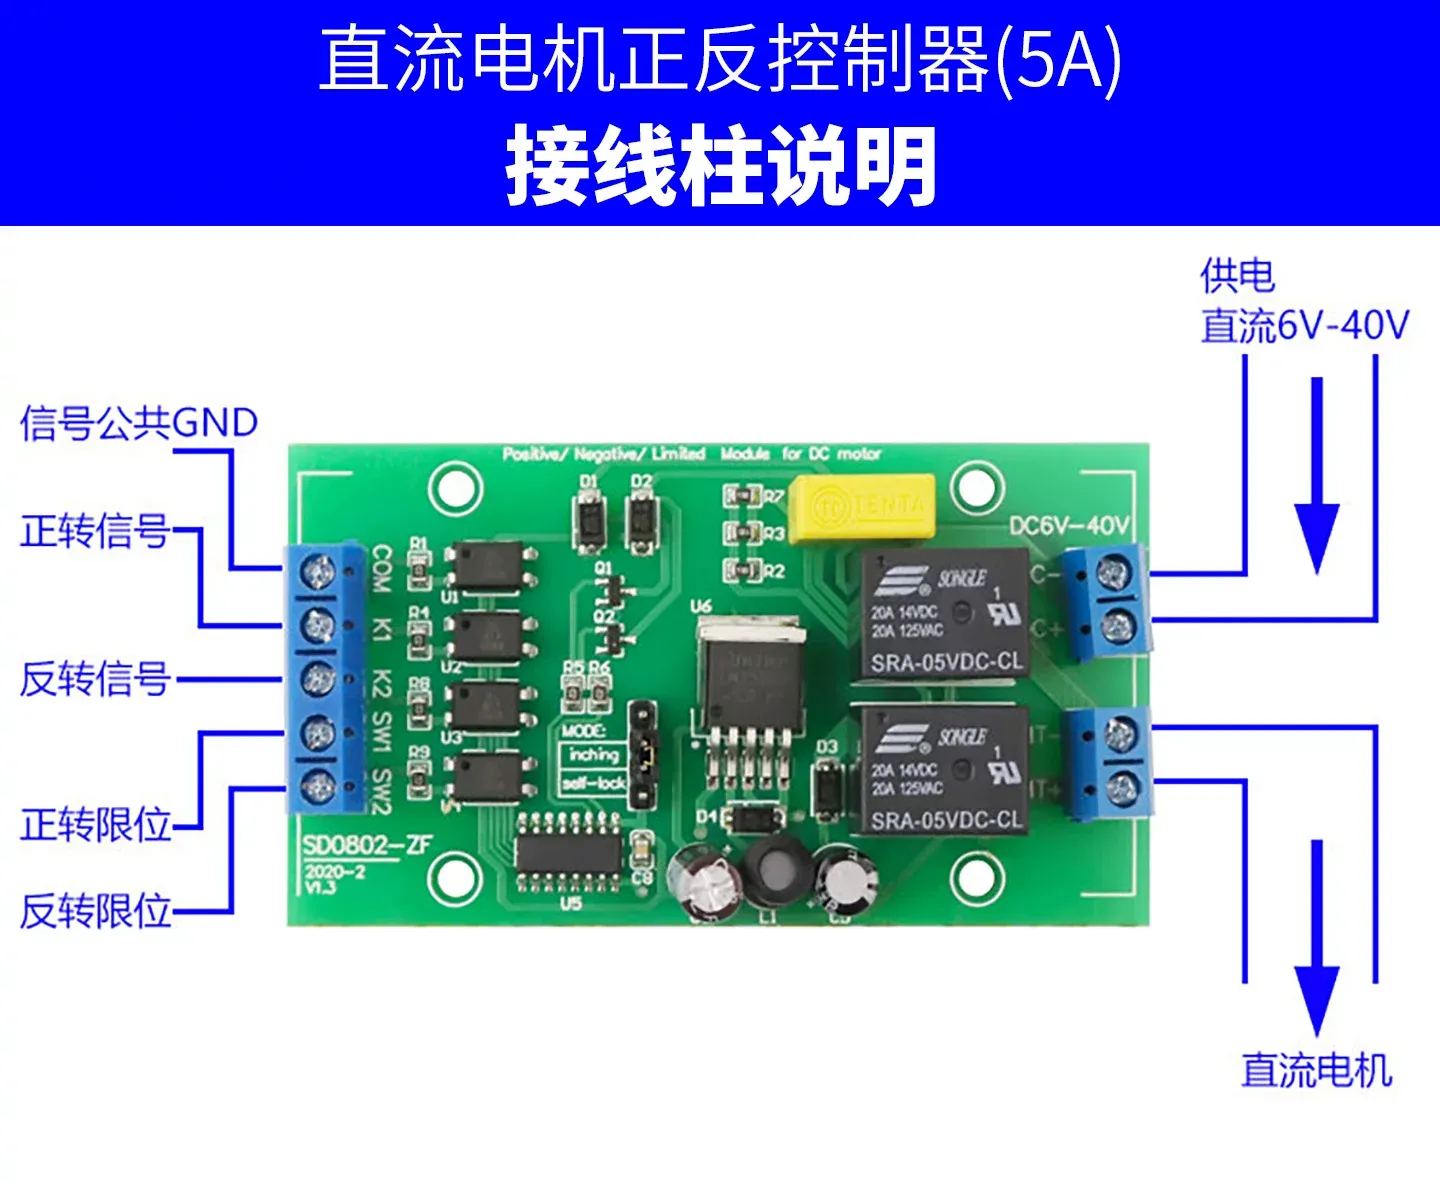
Keterangan Terminal (Versi 5A)
| Item | Parameter |
|---|---|
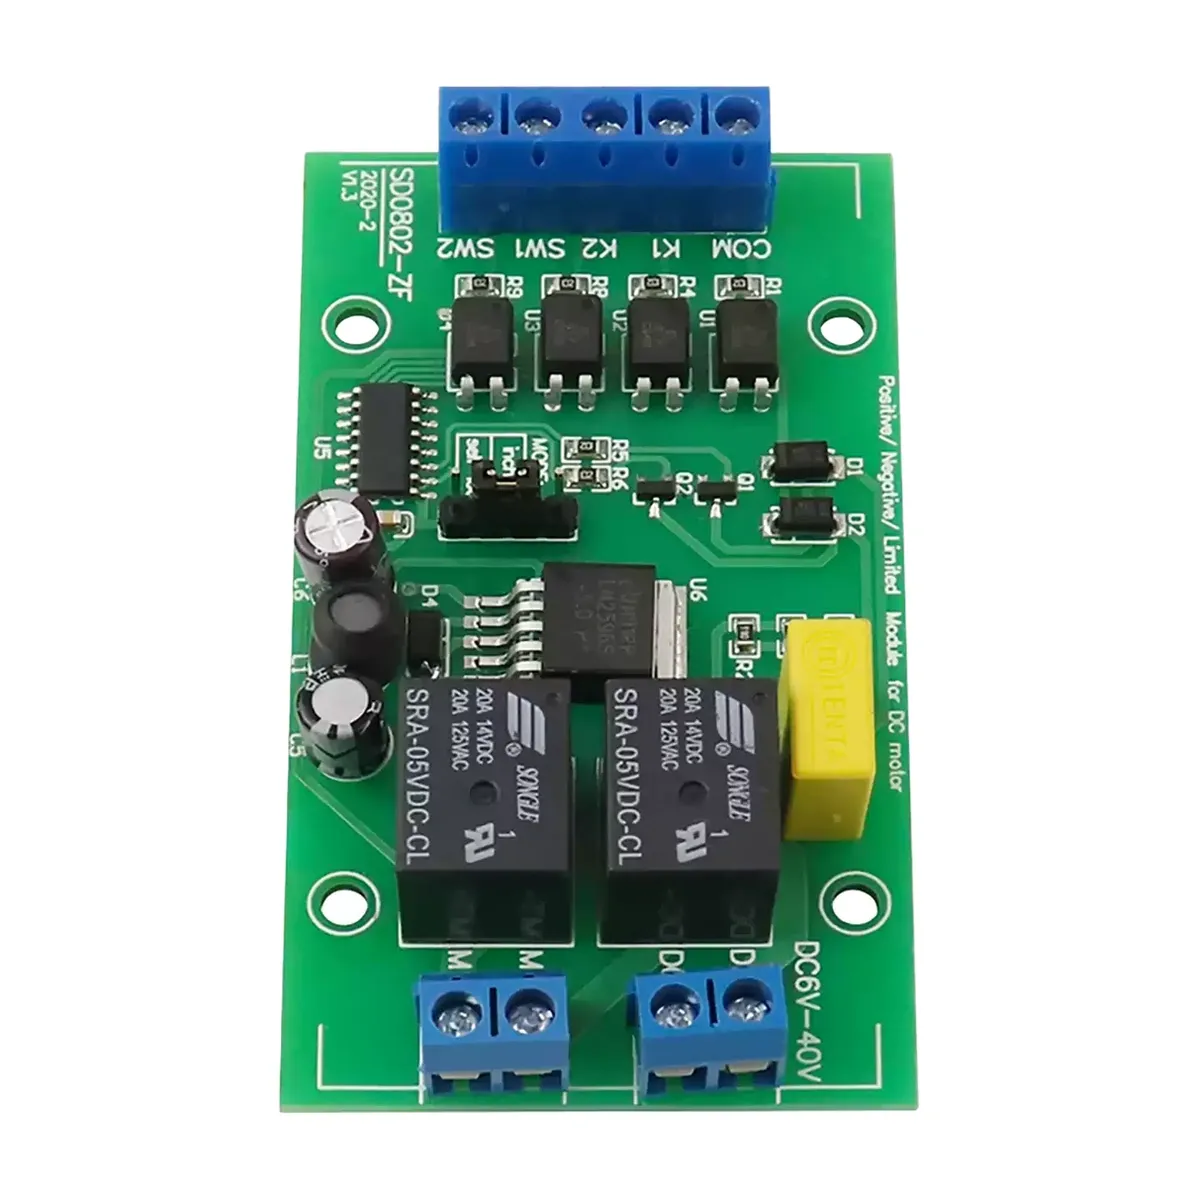
| COM | Terminal umum sinyal (terhubung ke kabel umum sakelar sinyal/batas) |
| K1 | Sinyal maju (aktif level rendah) |
| K2 | Sinyal mundur (aktif level rendah) |
| SW1 | Sakelar batas maju |
| SW2 | Sakelar batas mundur |
| DC+/DC- | Input daya, DC 6V-40V |
| MT+/MT- | Terhubung ke motor DC |
Ringkasan Fungsi
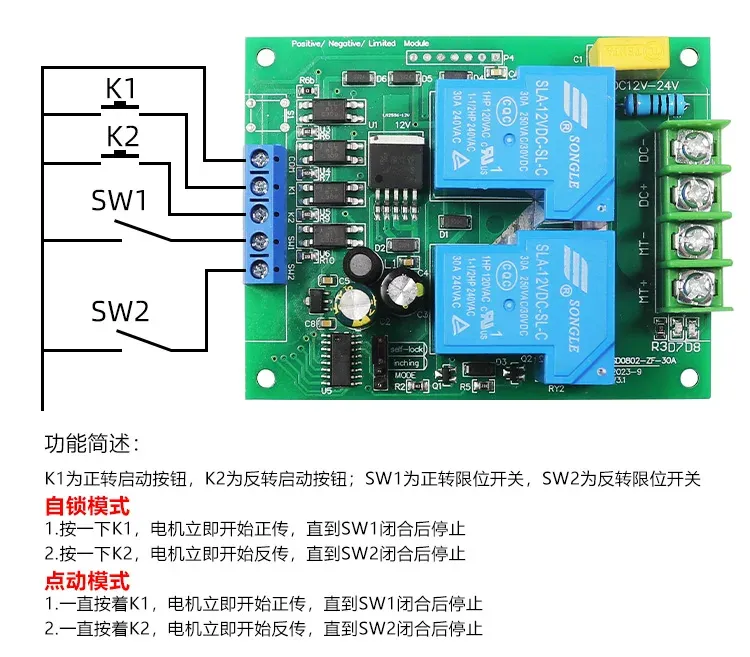
K1 adalah tombol start maju, K2 adalah tombol start mundur; SW1 adalah sakelar batas maju, SW2 adalah sakelar batas mundur.
- Mode self-locking: Tekan K1 sekali, motor langsung mulai maju hingga SW1 tertutup lalu berhenti; tekan K2 sekali, motor langsung mulai mundur hingga SW2 tertutup lalu berhenti.
- Mode jogging: Tahan K1 terus, motor langsung mulai maju hingga SW1 tertutup lalu berhenti; tahan K2 terus, motor langsung mulai mundur hingga SW2 tertutup lalu berhenti.
Pemilihan Mode (Jumper)
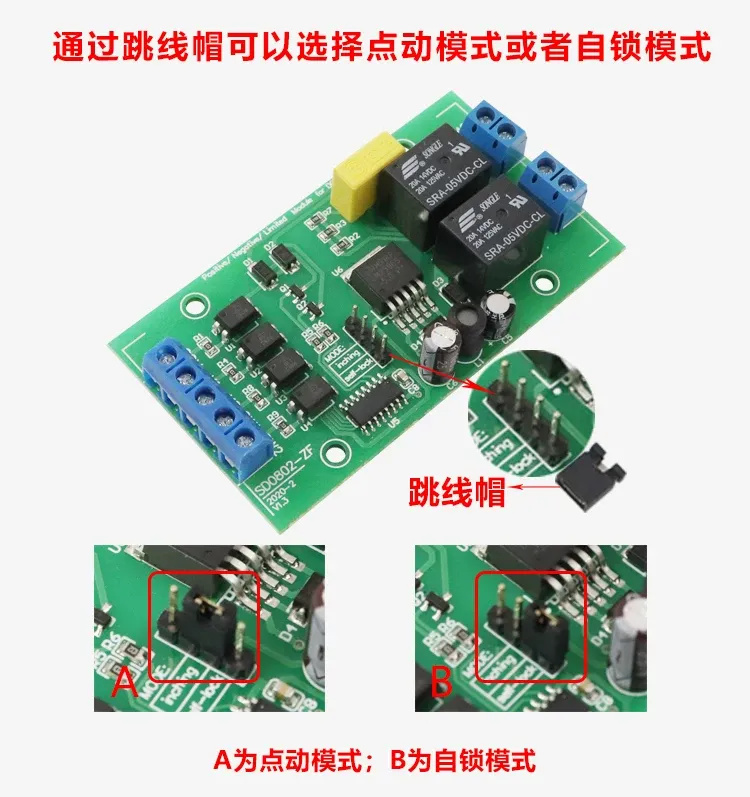
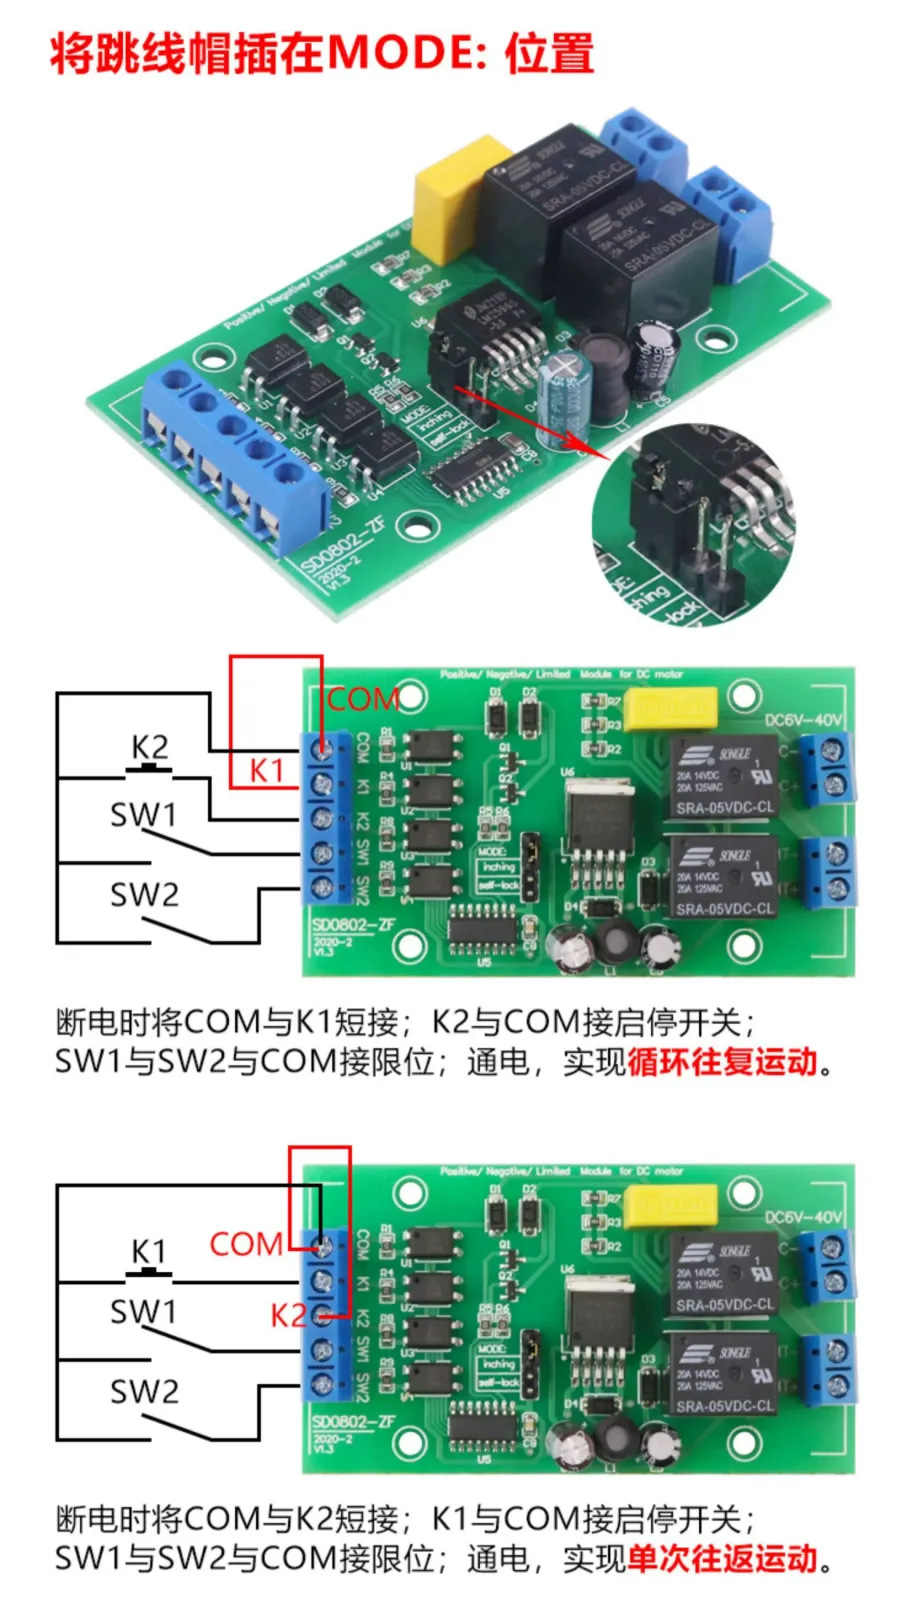
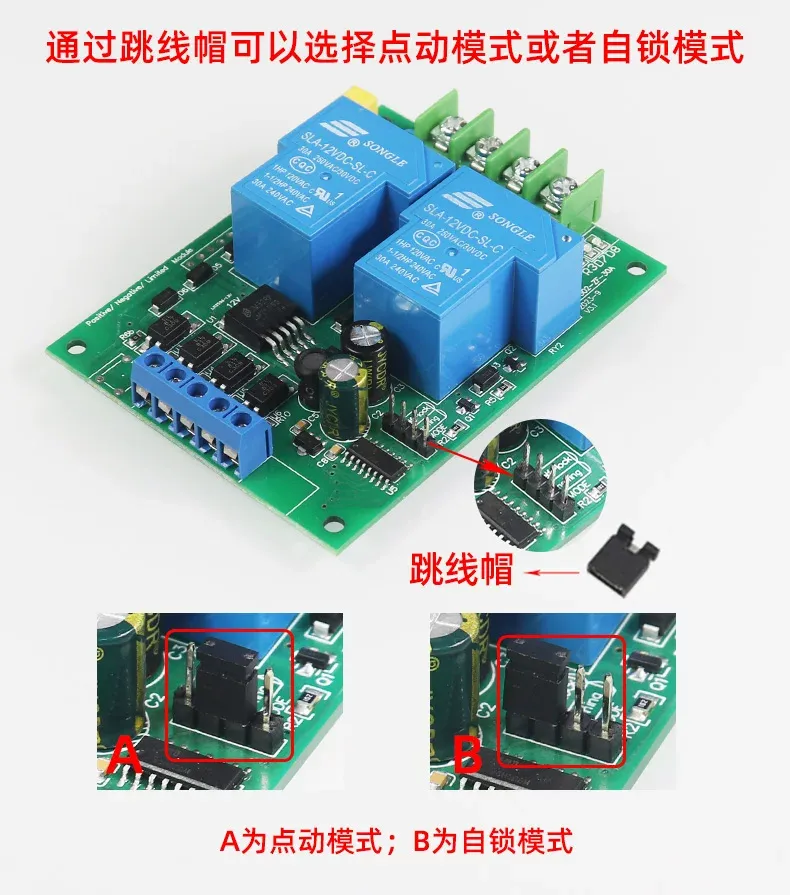
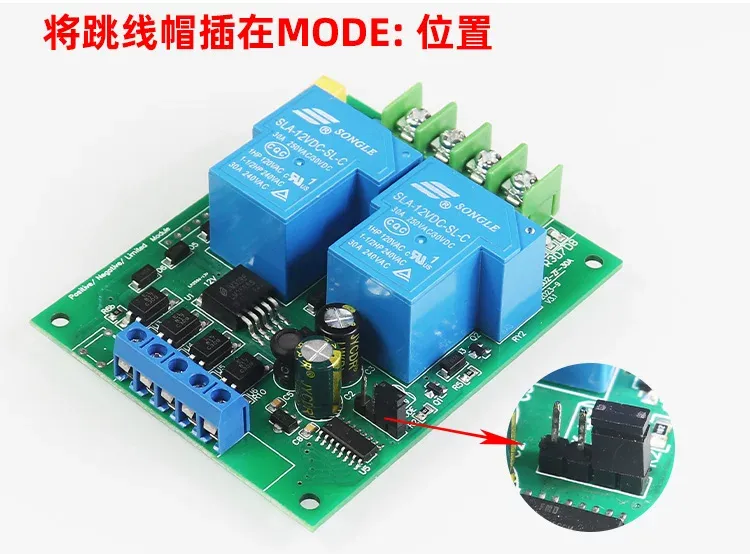
Melalui jumper MODE dapat dipilih mode jogging atau mode self-locking: jumper dipasang pada posisi A untuk mode jogging, dipasang pada posisi B untuk mode self-locking.
Mode Gerakan Bolak-Balik (Siklus/Sekali)
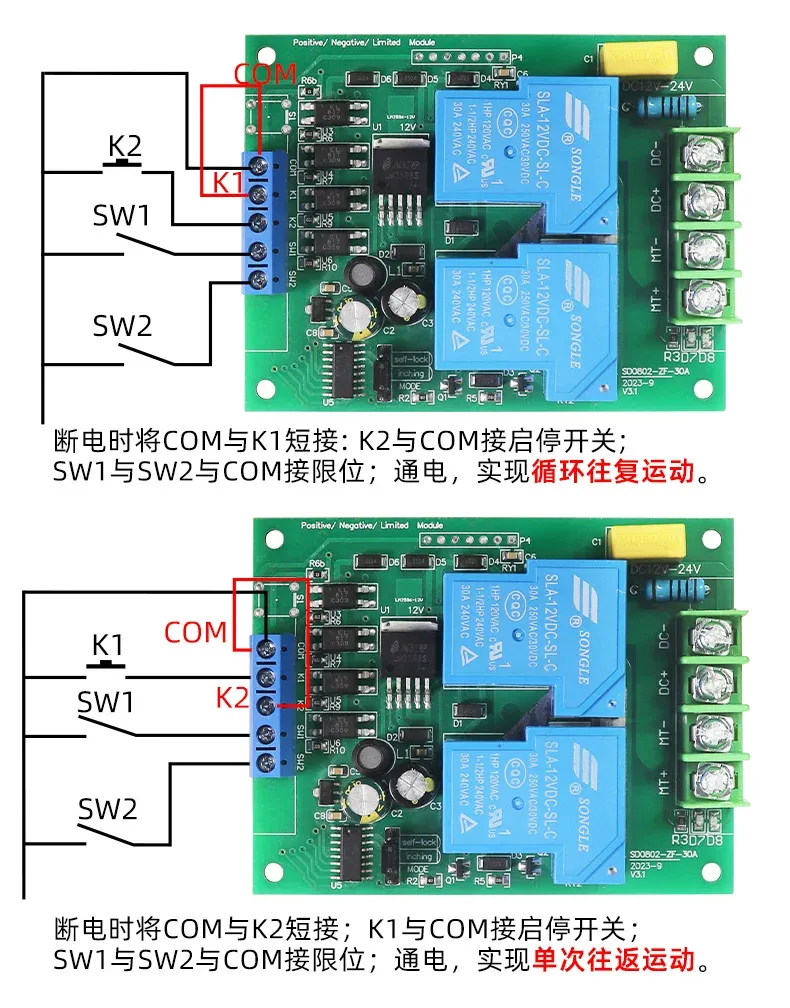
Pasang jumper pada posisi MODE untuk mewujudkan gerakan bolak-balik otomatis:
- Gerakan bolak-balik berulang: Saat daya mati, hubung-singkat COM dengan K1, K2 dan COM dihubungkan ke sakelar start-stop, SW1 dan SW2 serta COM dihubungkan ke batas; setelah daya menyala motor bergerak bolak-balik berulang di antara dua batas.
- Gerakan bolak-balik sekali: Saat daya mati, hubung-singkat COM dengan K2, K1 dan COM dihubungkan ke sakelar start-stop, SW1 dan SW2 serta COM dihubungkan ke batas; setelah daya menyala motor melakukan satu kali gerakan bolak-balik lalu berhenti.
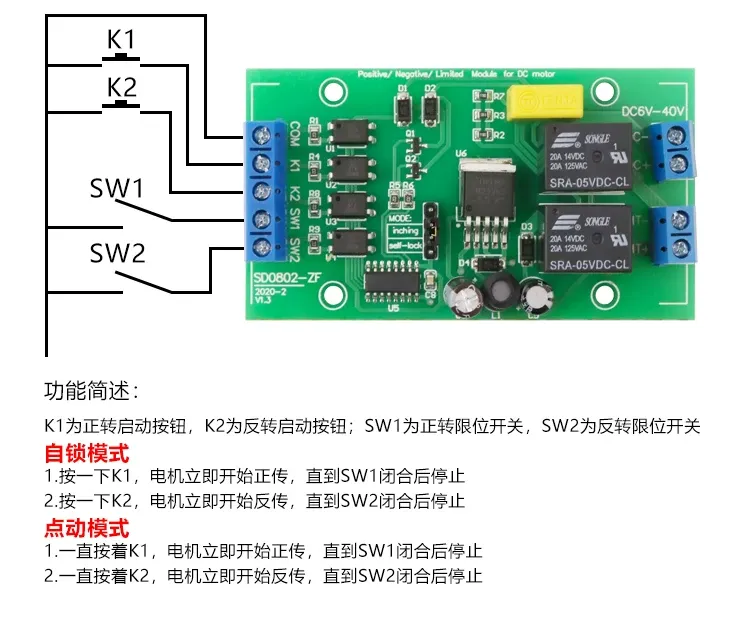
Diagram Pengkabelan Lengkap Versi 5A
Karakteristik Proses Perangkat Keras
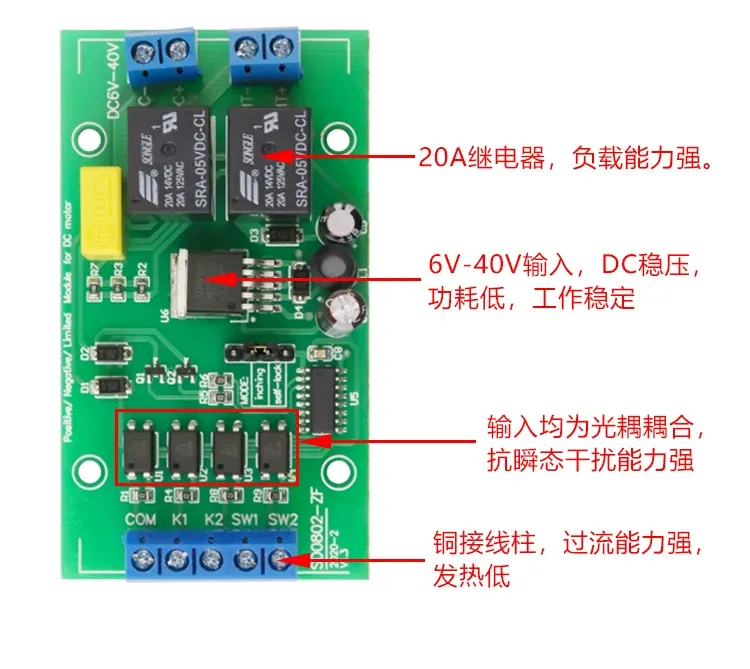
- Relai 20A, kemampuan beban kuat;
- Input 6V-40V, stabilisasi tegangan DC, konsumsi daya rendah, kerja stabil;
- Semua input menggunakan kopling optocoupler, kemampuan anti-gangguan transien kuat;
- Terminal tembaga, kemampuan arus lebih kuat, panas rendah.
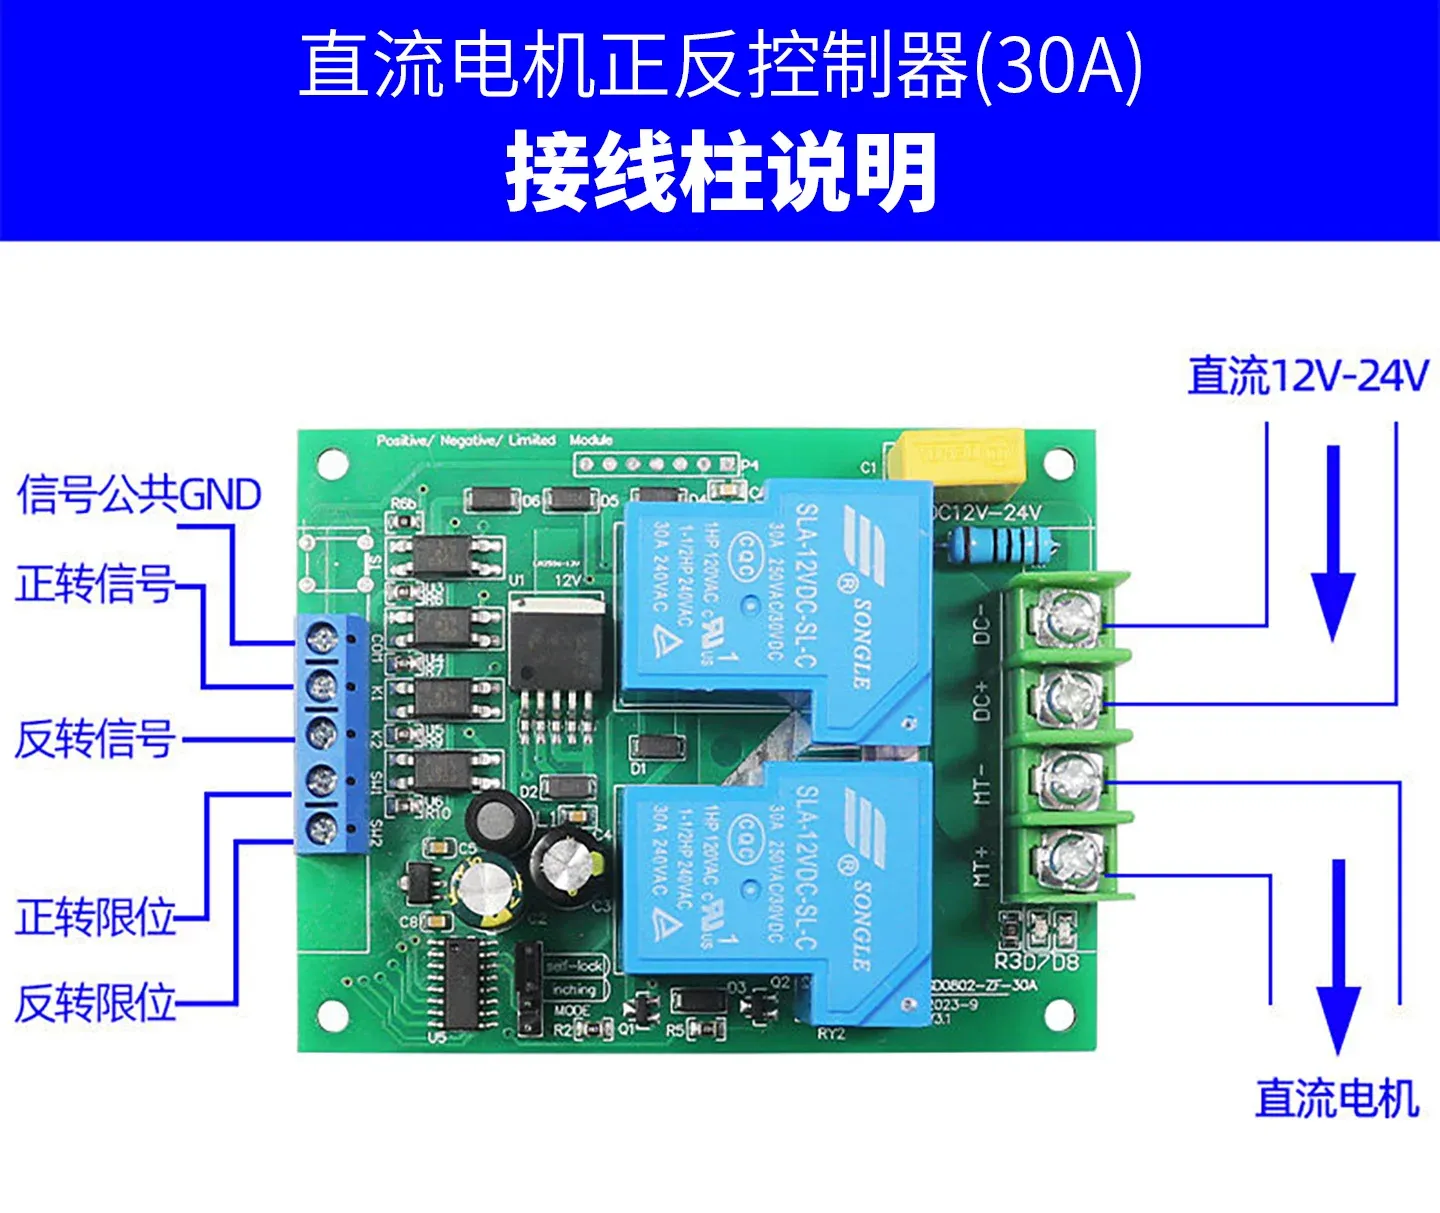
Versi Arus Besar 30A (SD-0802-ZF-30A)
Versi 30A memiliki tegangan kerja DC12V-24V, daya nominal dalam 12V 250W, dalam 24V 350W, sinyal aktif level rendah di bawah 12V, pengkabelan dan fungsi sama dengan versi 5A.
Menggunakan Sensor untuk Batas
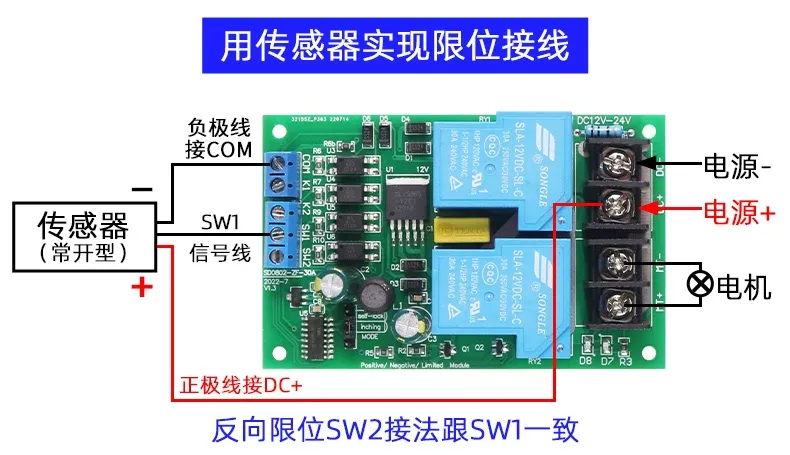
Selain sakelar langkah mekanis, batas juga dapat dihubungkan ke sensor tipe tiga kabel NPN-NO (tipe normally open): kabel negatif sensor dihubungkan ke COM, kabel sinyal dihubungkan ke SW1 (atau SW2), kabel positif dihubungkan ke DC+; cara penyambungan batas mundur SW2 sama dengan SW1.
Pertanyaan Umum
T: Apa perbedaan mode self-locking dan mode jogging?
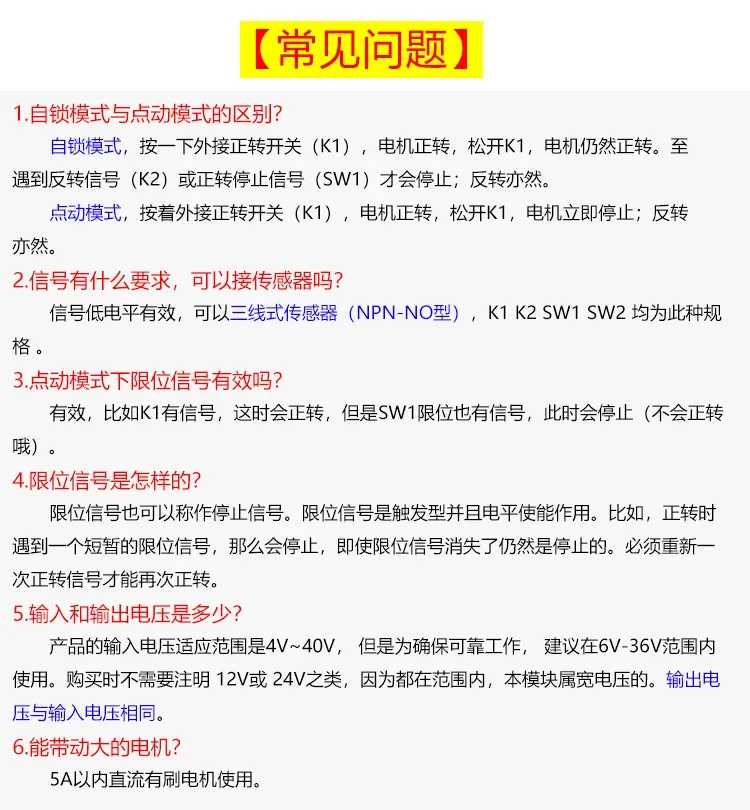
J: Pada mode self-locking, tekan K1 sekali motor maju, lepaskan K1 tetap maju, hingga menerima sinyal mundur K2 atau batas maju SW1 baru berhenti; pada mode jogging, tahan K1 motor maju, lepaskan K1 motor langsung berhenti. Berlaku sama untuk mundur.
T: Apa persyaratan sinyal, apakah bisa dihubungkan ke sensor?
J: Sinyal aktif level rendah, dapat dihubungkan ke sensor tiga kabel (tipe NPN-NO), K1, K2, SW1, SW2 semuanya spesifikasi ini.
T: Apakah sinyal batas berlaku pada mode jogging?
J: Berlaku. Jika K1 memiliki sinyal motor maju, tetapi SW1 batas juga memiliki sinyal maka akan berhenti (tidak akan mundur).
T: Bagaimana sinyal batas itu?
J: Sinyal batas juga dapat disebut sinyal berhenti, bersifat pemicu dan berfungsi sebagai enable level. Saat maju menemui sinyal batas maka berhenti, meskipun sinyal batas hilang tetap berhenti, harus memberikan sinyal maju sekali lagi baru dapat maju kembali.
T: Berapa tegangan input dan output?
J: Rentang adaptasi tegangan input 4V~40V, untuk memastikan kerja andal disarankan digunakan dalam rentang 6V-36V; tegangan output sama dengan tegangan input.
T: Berapa besar motor yang dapat dibawa?
J: Versi 5A cocok untuk motor DC brushed dalam 5A.
Ukuran Produk
Versi 5A: 83mm × 46mm, tinggi total 20mm, diameter lubang pemasangan 3.2mm; Versi 30A: 87mm × 68mm, tinggi total 22mm, diameter lubang pemasangan 3.2mm. Tersedia opsional rumah pemasangan tipe rel (87.6×53.6×59mm) dan rumah dinding (90×90×40.5mm).