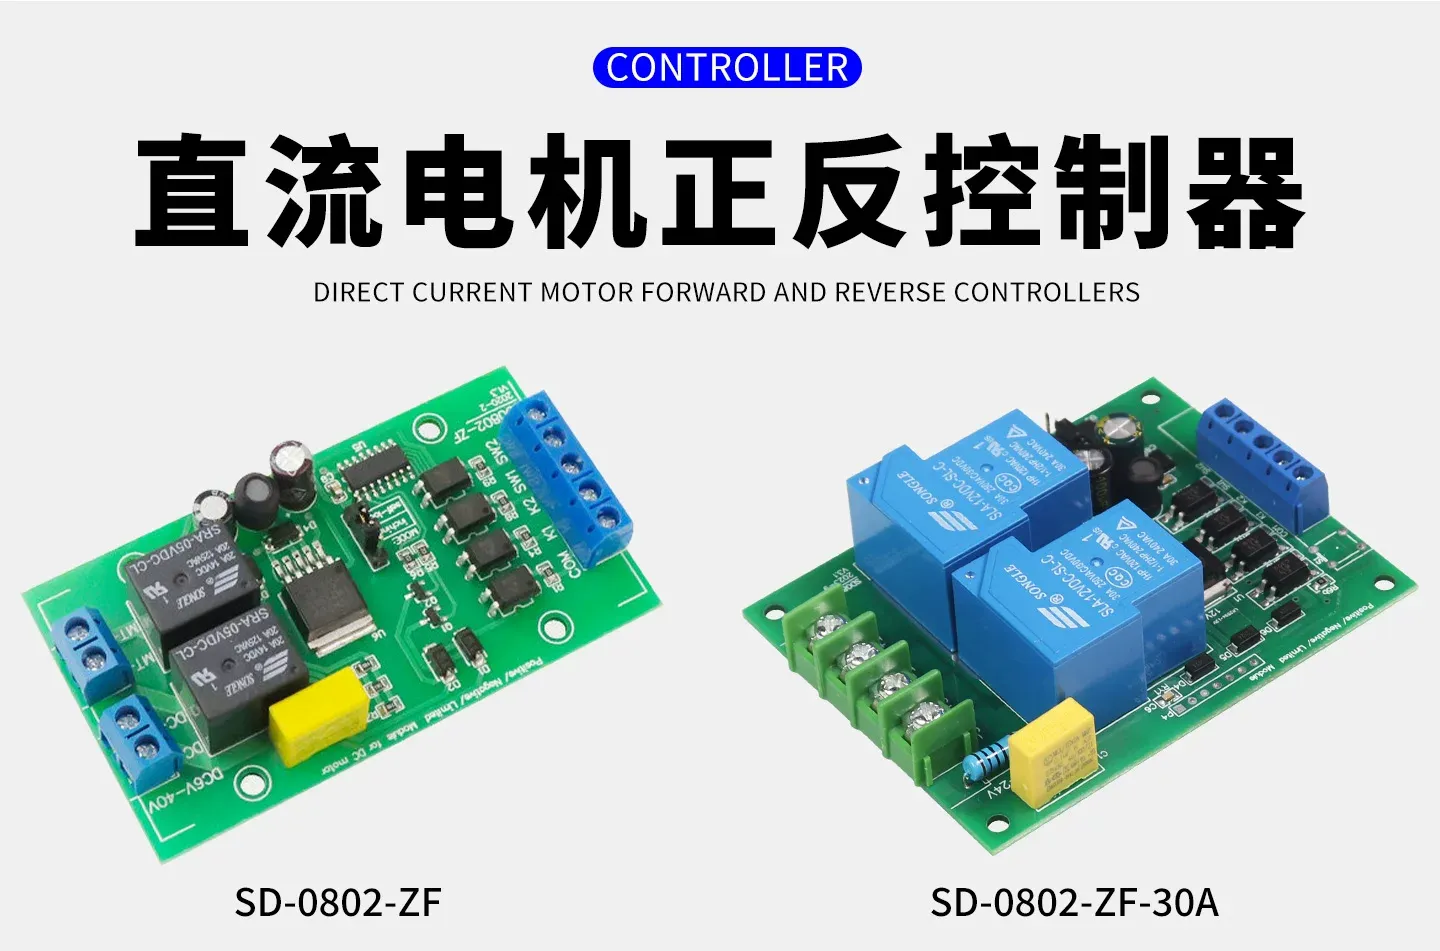
Controlador de inversión de giro para motor DC SD-0802-ZF, voltaje amplio DC6-40V, accionamiento por doble relé, con interfaz para interruptores de límite de avance y retroceso, módulo de control para elevadores, actuadores lineales, puertas enrollables y barreras
Brief Description
Controlador de inversión de giro para motor DC SD-0802-ZF, alimentación de voltaje amplio DC6-40V, doble relé con puente H para controlar el sentido de giro de motores DC con escobillas, con interfaz para interruptores de límite (recorrido) de avance/retroceso, entradas optoacopladas resistentes a interferencias, modo pulsador/enclavamiento seleccionable mediante jumper, y a través del jumper MODE se puede lograr movimiento alternativo cíclico o de ida y vuelta único automático. Adecuado para elevadores, actuadores lineales eléctricos, cortinas, puertas enrollables, barreras y otras aplicaciones que requieren control de inversión de giro y límite; también disponible una versión de alta corriente de 30A.
Quantity
Descripción general del producto
El controlador de inversión de giro para motor DC SD-0802-ZF (también conocido como módulo de inversión de giro de motor, controlador de límite, controlador de motor para elevador/actuador lineal) utiliza dos relés para controlar el sentido de giro de motores DC con escobillas, con alimentación de voltaje amplio. Admite dos señales de control: arranque de avance (K1) y arranque de retroceso (K2), así como dos señales de límite: límite de avance (SW1) y límite de retroceso (SW2). Se utiliza ampliamente en aplicaciones de elevación, actuadores lineales, puertas y ventanas, etc., que requieren control de inversión de giro y límite. Disponible en versión estándar de 5A y versión de alta corriente de 30A.
Especificaciones técnicas del producto
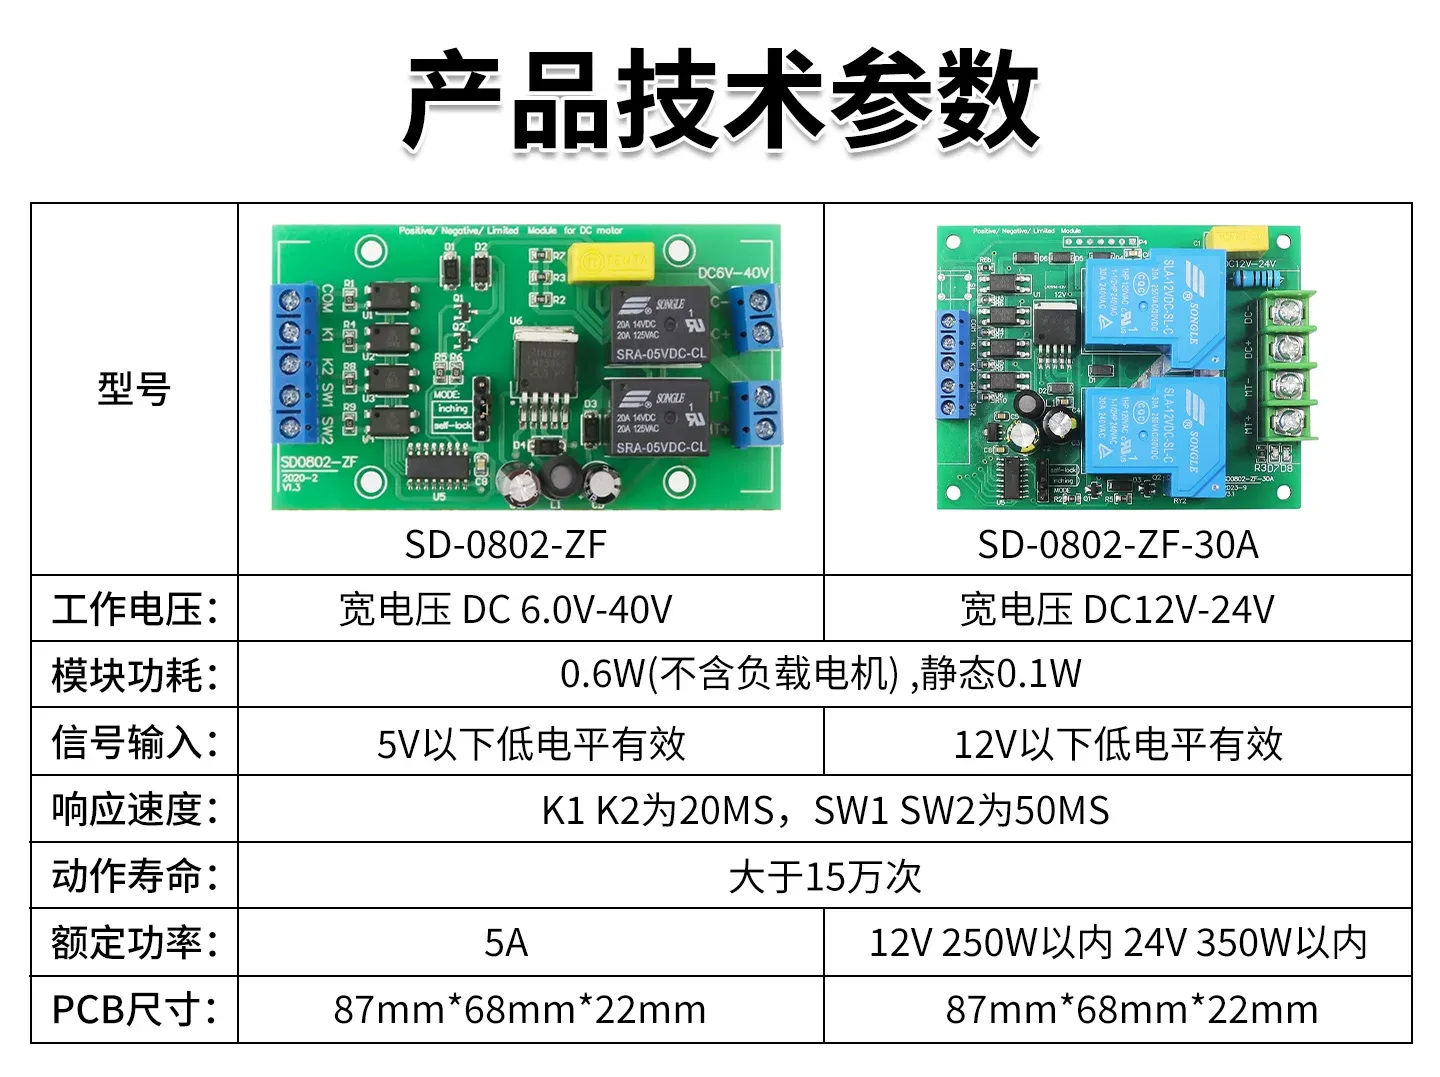
| Ítem | Parámetro |
|---|---|
| Voltaje de trabajo | Versión 5A: voltaje amplio DC 6.0V-40V; Versión 30A: voltaje amplio DC 12V-24V |
| Consumo del módulo | 0.6W (sin motor de carga), en reposo 0.1W |
| Entrada de señal | Versión 5A: activo a nivel bajo por debajo de 5V; Versión 30A: activo a nivel bajo por debajo de 12V |
| Velocidad de respuesta | K1/K2: 20ms, SW1/SW2: 50ms |
| Vida útil de operación | Más de 150.000 ciclos |
| Potencia nominal | Versión 5A: 5A; Versión 30A: hasta 250W a 12V, hasta 350W a 24V |
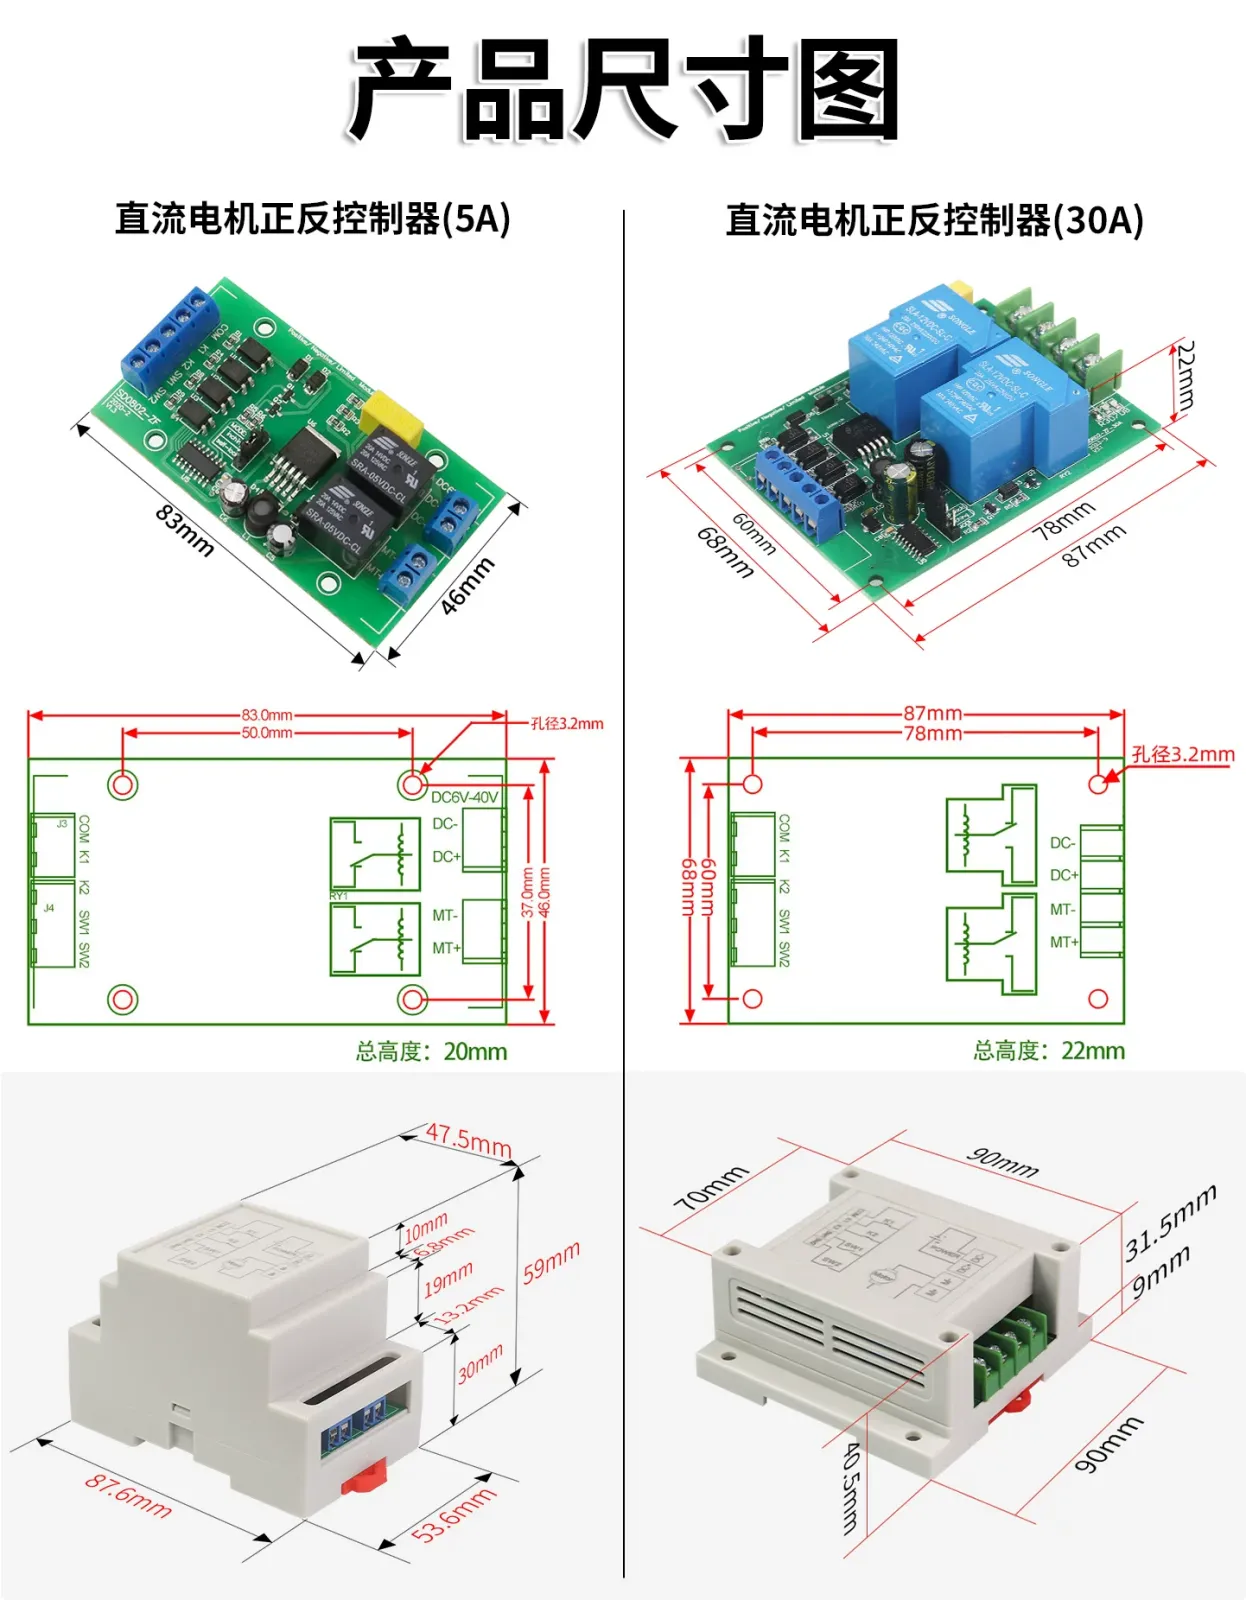
| Dimensiones del PCB | Versión 5A: 83×46mm, altura total 20mm; Versión 30A: 87×68mm, altura total 22mm |
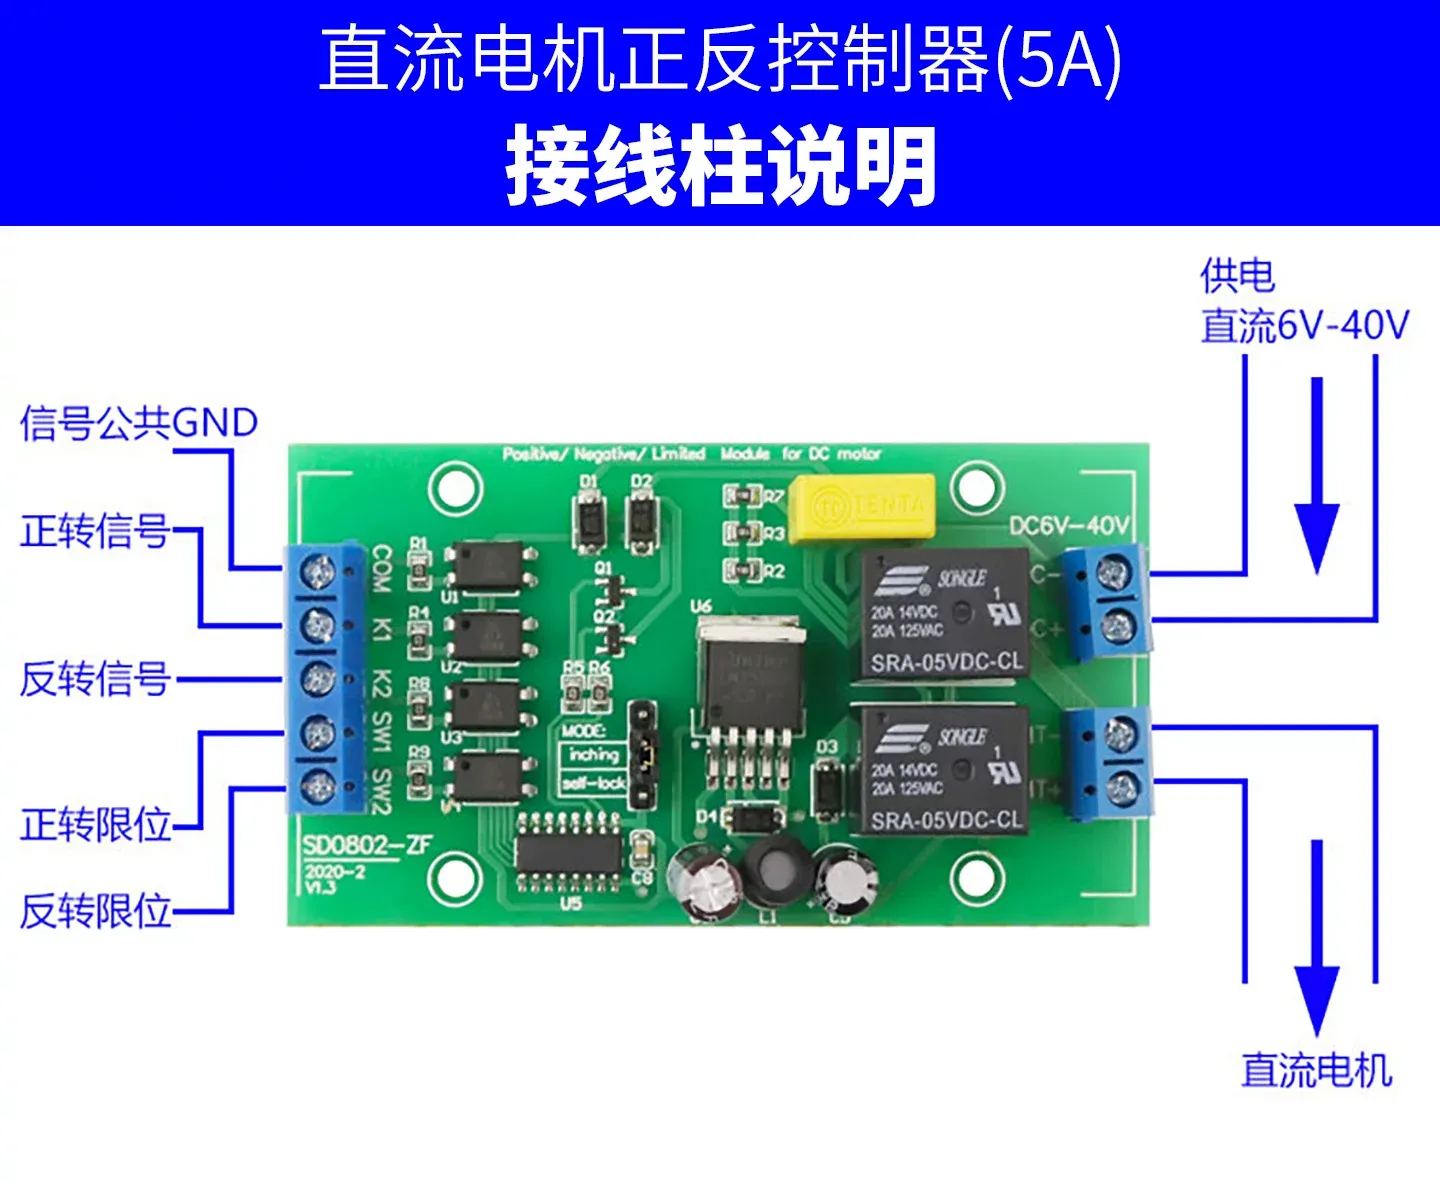
Descripción de los bornes de conexión (versión 5A)
| Ítem | Parámetro |
|---|---|
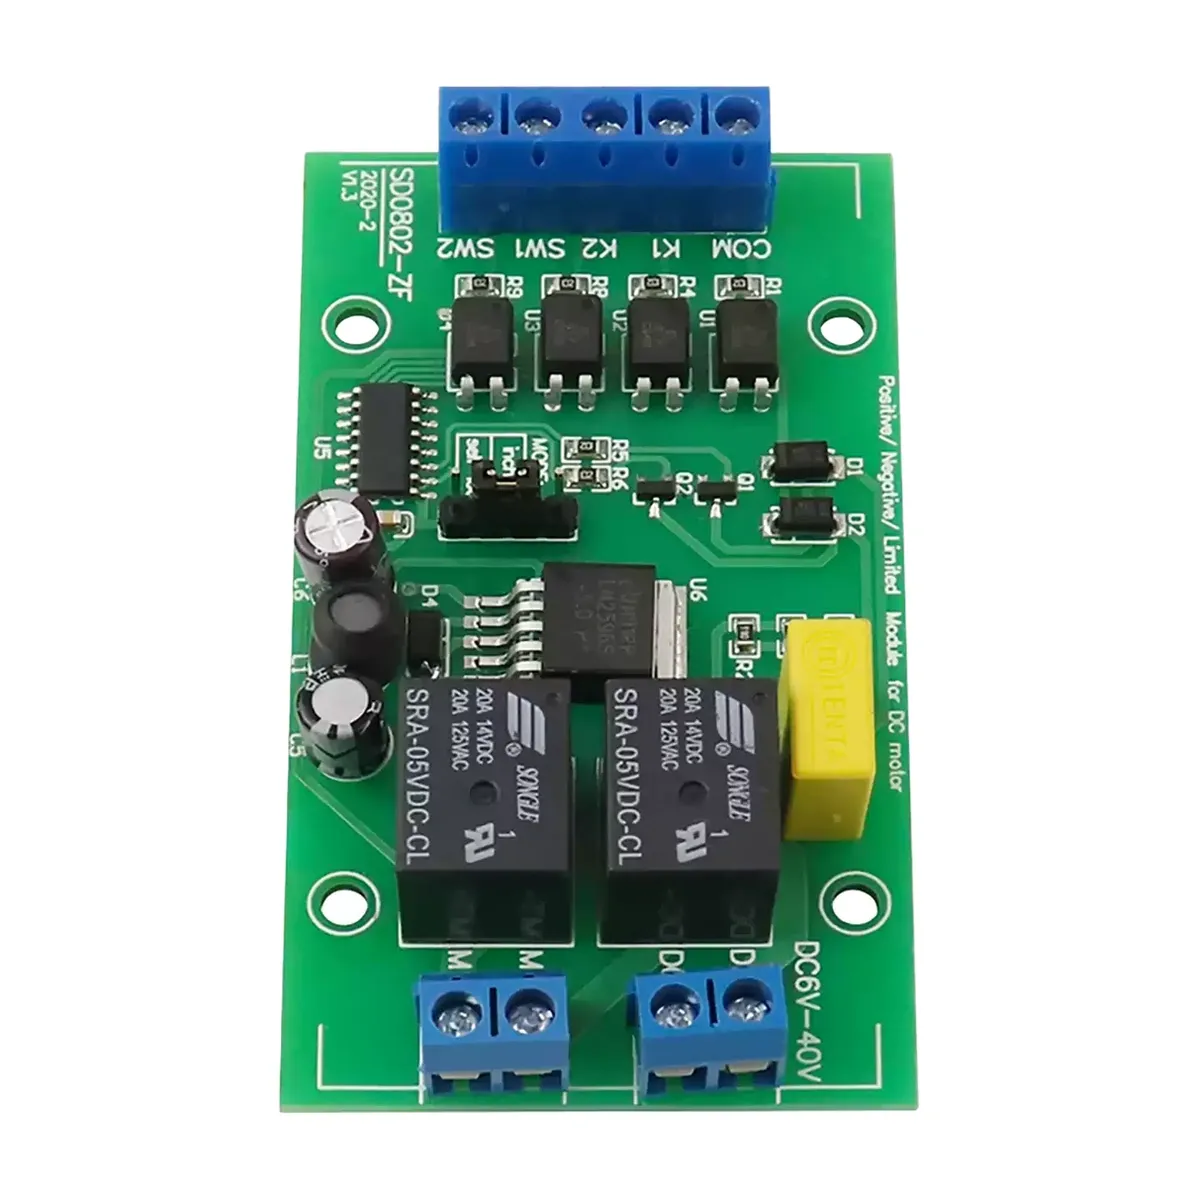
| COM | Común de señal (conectar al cable común de señal/interruptor de límite) |
| K1 | Señal de avance (activo a nivel bajo) |
| K2 | Señal de retroceso (activo a nivel bajo) |
| SW1 | Interruptor de límite de avance |
| SW2 | Interruptor de límite de retroceso |
| DC+/DC- | Entrada de alimentación, DC 6V-40V |
| MT+/MT- | Conexión al motor DC |
Descripción de funciones
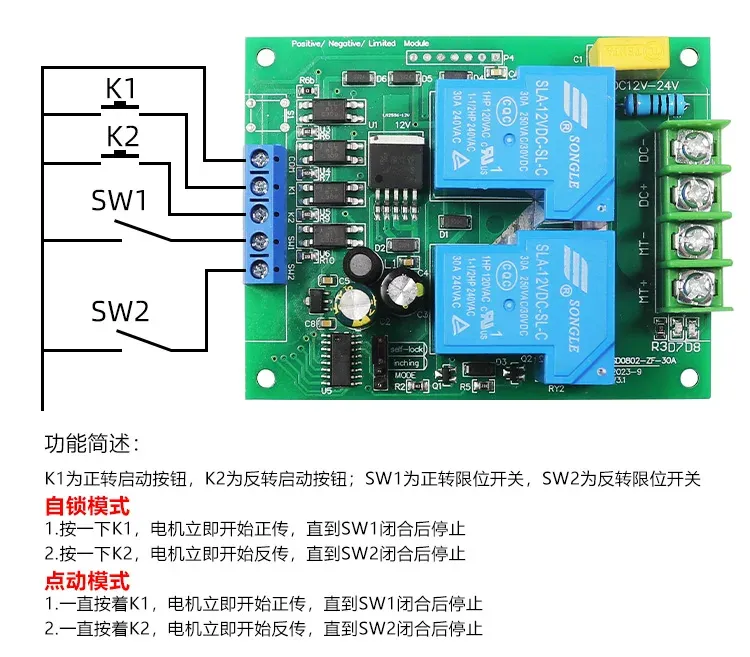
K1 es el botón de arranque de avance, K2 es el botón de arranque de retroceso; SW1 es el interruptor de límite de avance, SW2 es el interruptor de límite de retroceso.
- Modo enclavamiento: pulse K1 una vez, el motor comienza a girar en avance de inmediato hasta que SW1 se cierre y se detenga; pulse K2 una vez, el motor comienza a girar en retroceso de inmediato hasta que SW2 se cierre y se detenga.
- Modo pulsador: mantenga pulsado K1, el motor comienza a girar en avance de inmediato hasta que SW1 se cierre y se detenga; mantenga pulsado K2, el motor comienza a girar en retroceso de inmediato hasta que SW2 se cierre y se detenga.
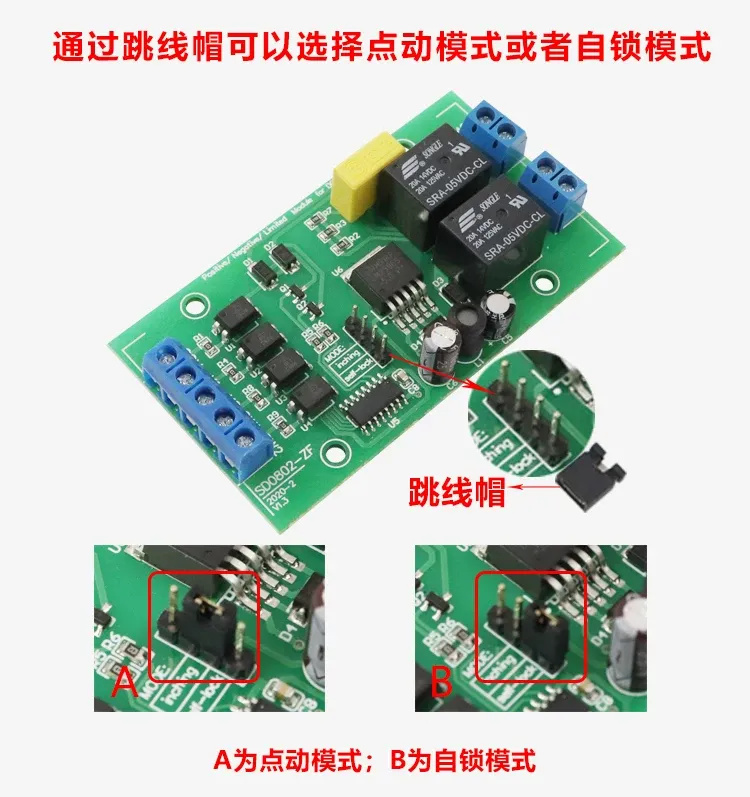
Selección de modo (jumper)
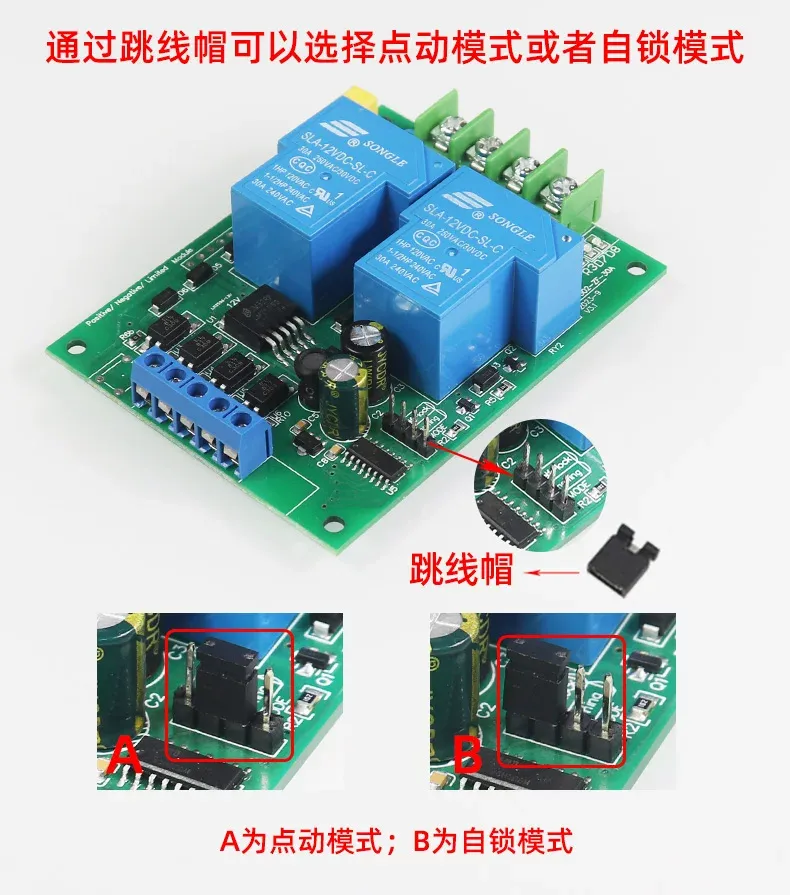
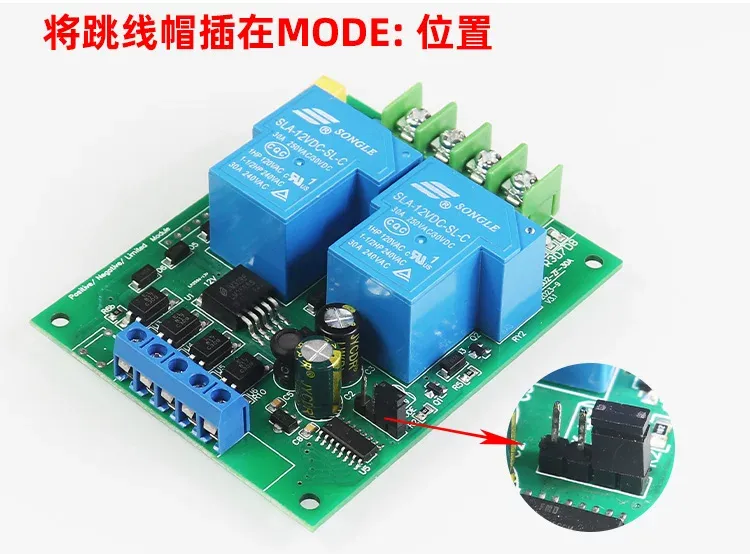
Mediante el jumper MODE se puede seleccionar el modo pulsador o el modo enclavamiento: jumper en posición A para modo pulsador, jumper en posición B para modo enclavamiento.
Modo de movimiento alternativo (cíclico/único)
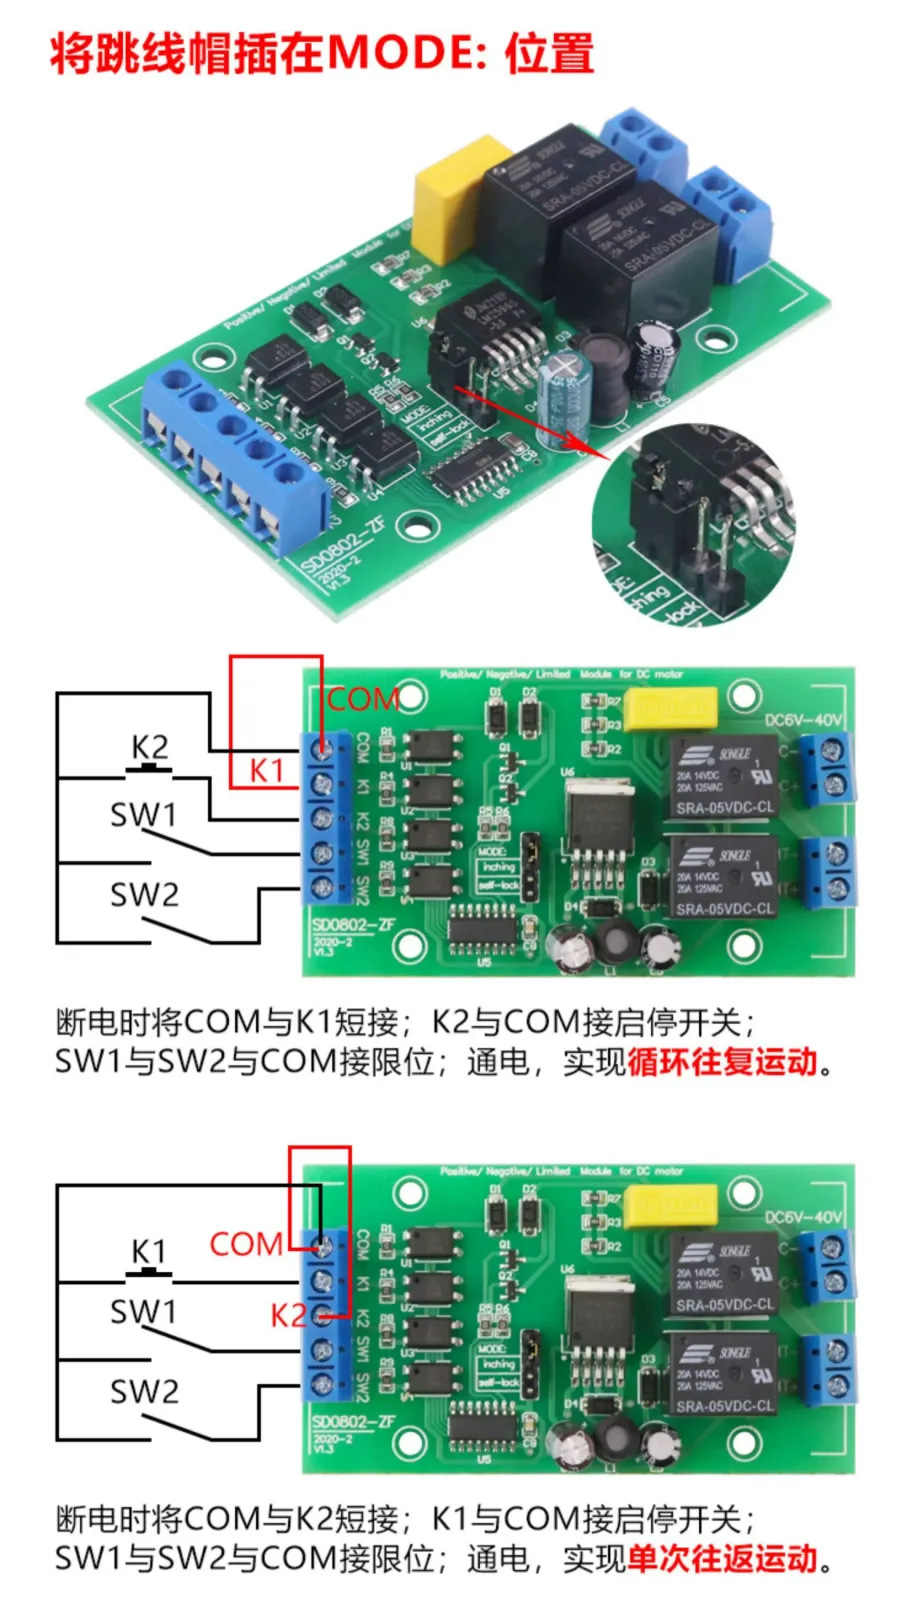
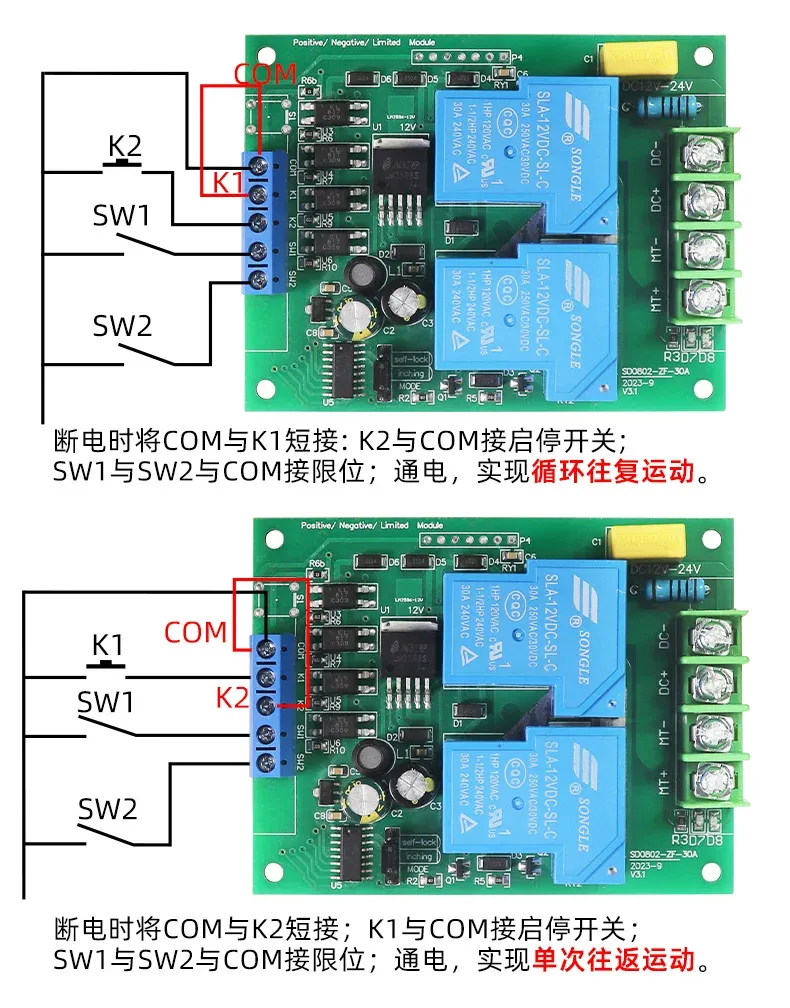
Coloque el jumper en la posición MODE para lograr el movimiento alternativo automático:
- Movimiento alternativo cíclico: con la alimentación desconectada, puentee COM con K1, conecte K2 y COM al interruptor de marcha/parada, y SW1 y SW2 con COM a los límites; al energizar, el motor se moverá alternativamente entre los dos límites de forma cíclica.
- Movimiento de ida y vuelta único: con la alimentación desconectada, puentee COM con K2, conecte K1 y COM al interruptor de marcha/parada, y SW1 y SW2 con COM a los límites; al energizar, el motor ejecutará un ciclo de ida y vuelta y se detendrá.
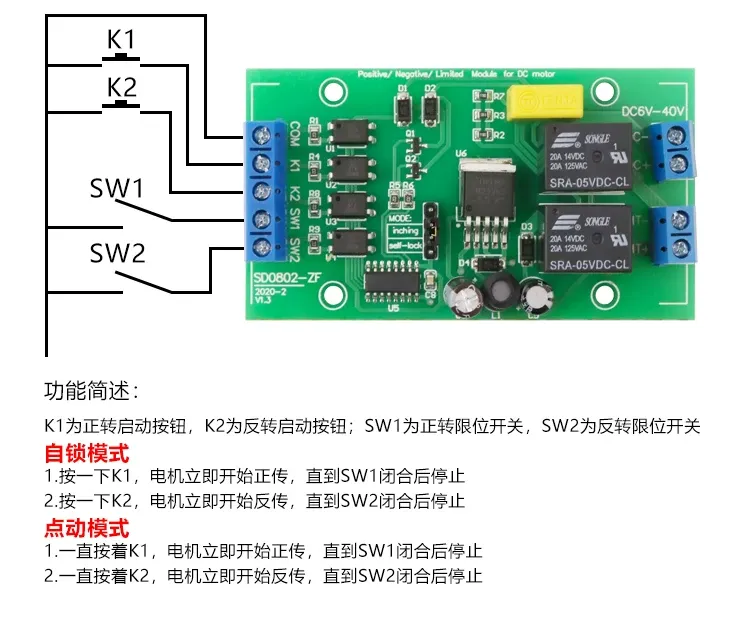
Esquema de conexionado completo versión 5A
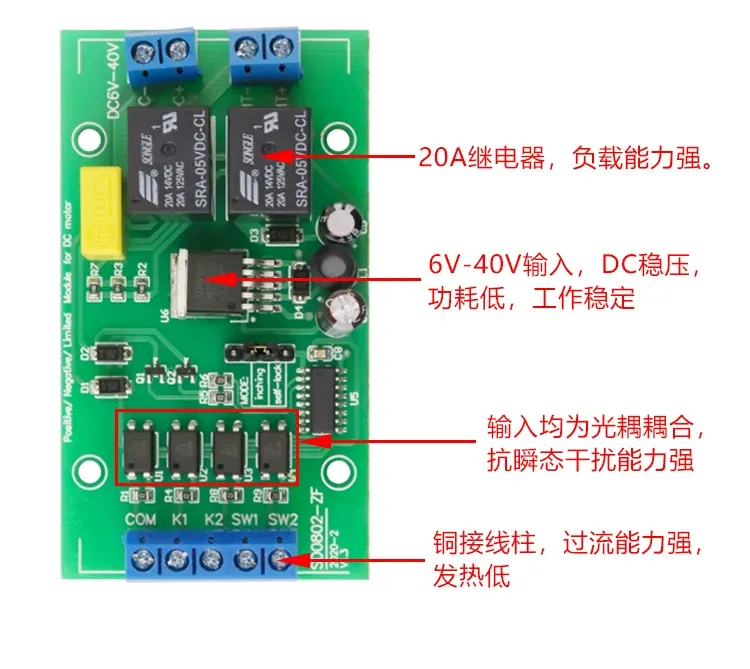
Características de fabricación del hardware
- Relé de 20A, gran capacidad de carga;
- Entrada de 6V-40V, regulación DC, bajo consumo, funcionamiento estable;
- Todas las entradas son optoacopladas, alta resistencia a interferencias transitorias;
- Bornes de cobre, gran capacidad de corriente, bajo calentamiento.
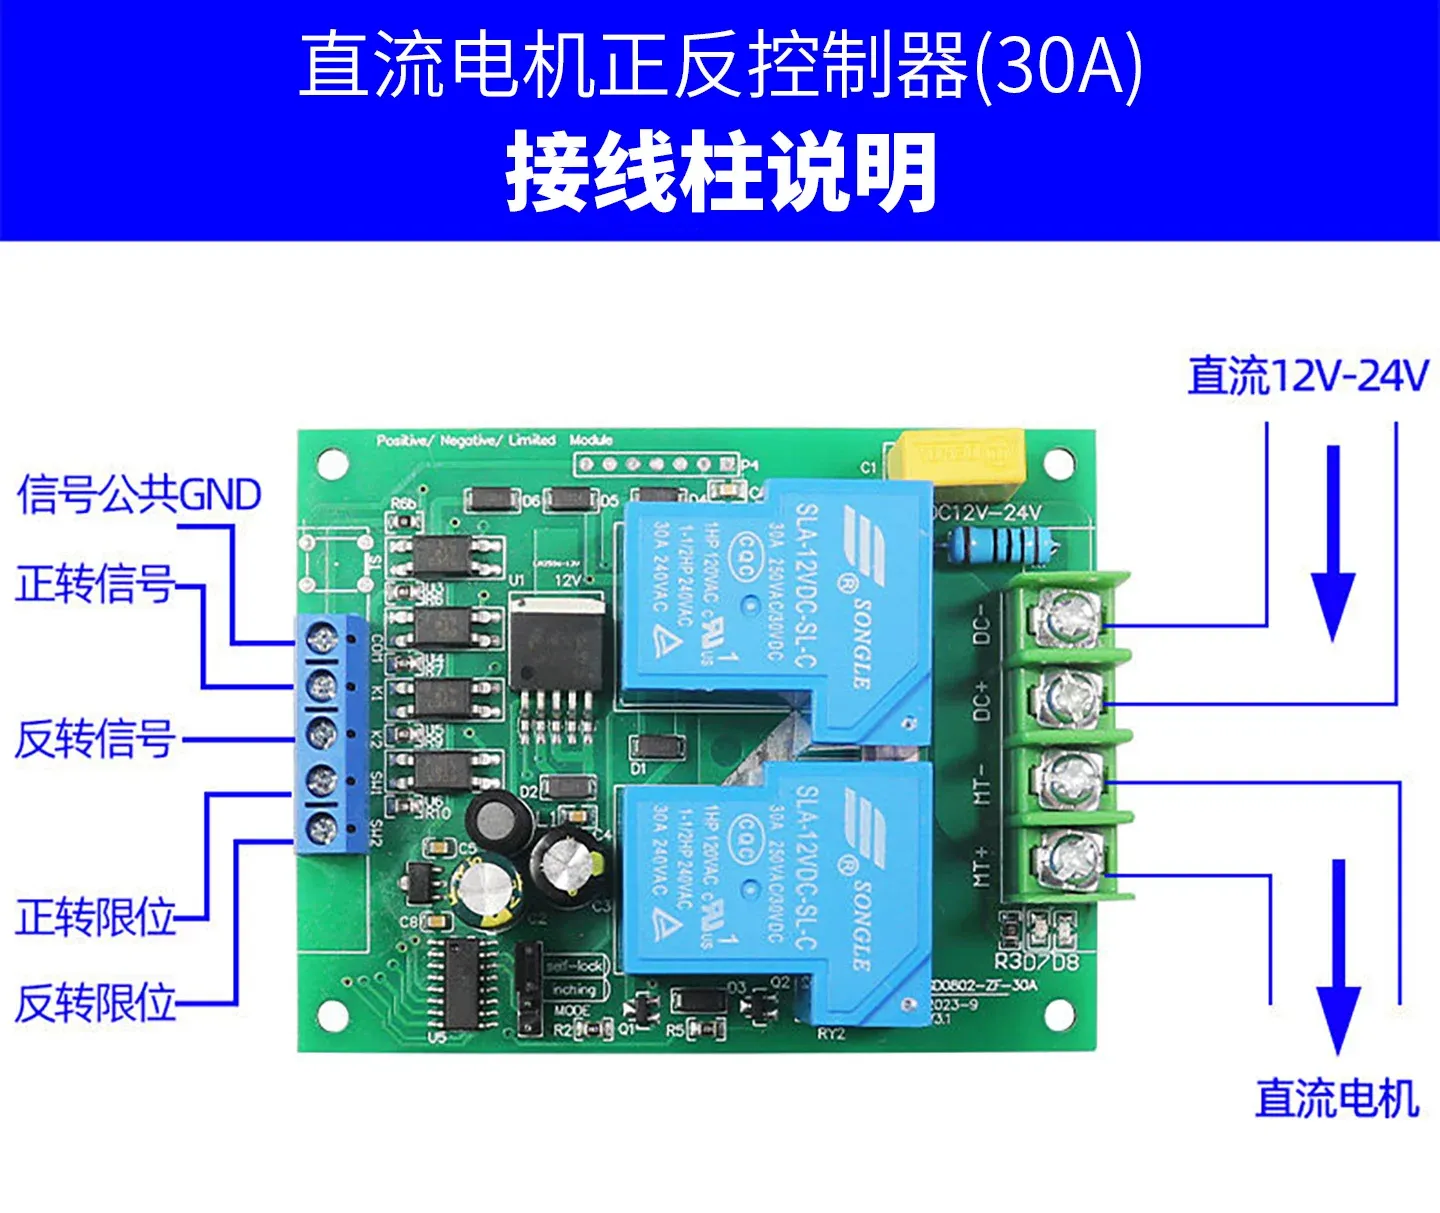
Versión de alta corriente 30A (SD-0802-ZF-30A)
La versión de 30A tiene un voltaje de trabajo DC12V-24V, potencia nominal de hasta 250W a 12V y hasta 350W a 24V, señal activa a nivel bajo por debajo de 12V, y su conexionado y funciones son idénticos a los de la versión de 5A.
Uso de sensores para implementar el límite
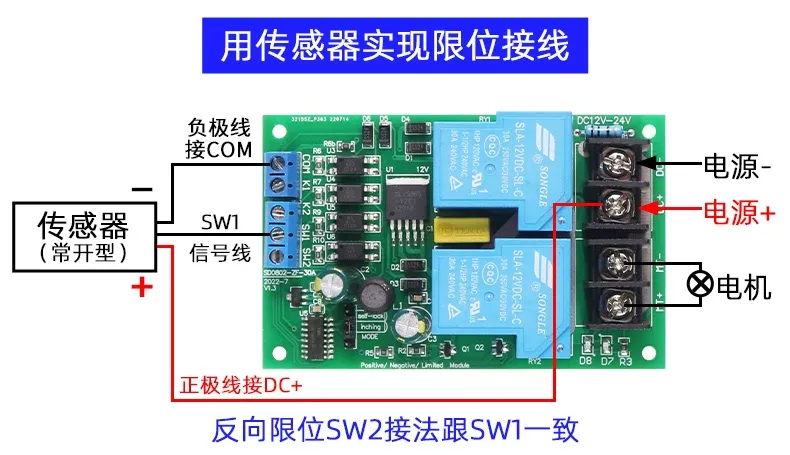
Además de los interruptores de recorrido mecánicos, el límite también puede conectarse a sensores de tres hilos NPN-NO (tipo normalmente abierto): el cable negativo del sensor se conecta a COM, el cable de señal a SW1 (o SW2) y el cable positivo a DC+; la conexión del límite de retroceso SW2 es idéntica a la de SW1.
Preguntas frecuentes
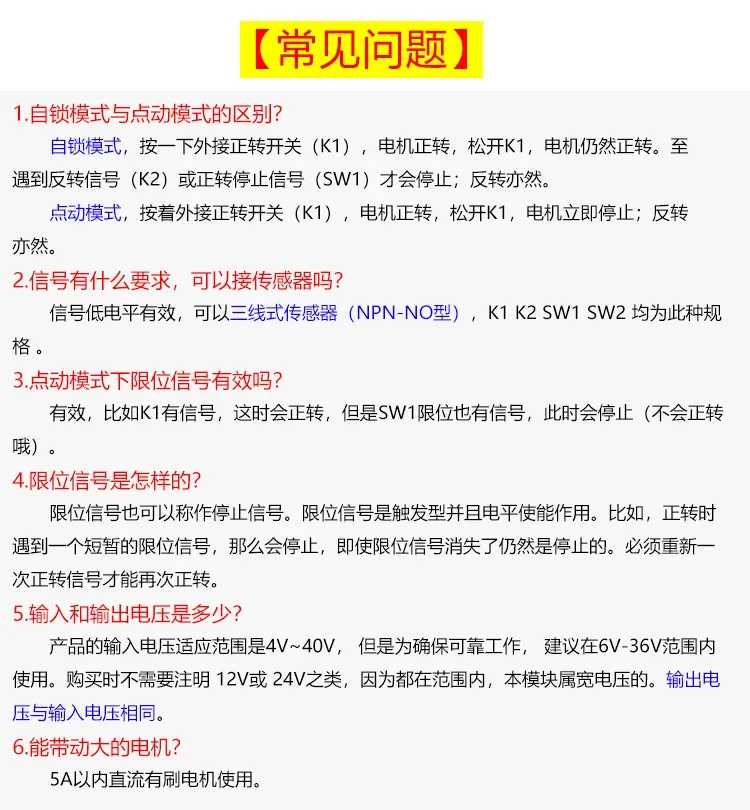
P: ¿Cuál es la diferencia entre el modo enclavamiento y el modo pulsador?
R: En modo enclavamiento, al pulsar K1 el motor gira en avance y, aunque se suelte K1, sigue girando hasta encontrar la señal de retroceso K2 o el límite de avance SW1. En modo pulsador, el motor gira en avance mientras se mantiene pulsado K1 y se detiene inmediatamente al soltarlo. Lo mismo aplica al retroceso.
P: ¿Qué requisitos tienen las señales? ¿Se pueden conectar sensores?
R: Las señales son activas a nivel bajo y se pueden conectar sensores de tres hilos (tipo NPN-NO). K1, K2, SW1 y SW2 son todos de esta especificación.
P: ¿Funciona la señal de límite en modo pulsador?
R: Sí. Si K1 tiene señal, el motor gira en avance, pero si SW1 también tiene señal de límite, se detendrá (sin invertir el giro).
P: ¿Cómo es la señal de límite?
R: La señal de límite también puede denominarse señal de parada; es de tipo disparo y actúa por habilitación de nivel. Al encontrar la señal de límite durante el avance, el motor se detiene; aunque la señal de límite desaparezca, permanecerá detenido y será necesario dar de nuevo una señal de avance para que vuelva a girar.
P: ¿Cuál es el voltaje de entrada y salida?
R: El rango de voltaje de entrada es de 4V~40V; para garantizar un funcionamiento fiable se recomienda usarlo en el rango de 6V-36V. El voltaje de salida es igual al de entrada.
P: ¿Qué tamaño de motor puede soportar?
R: La versión de 5A es adecuada para motores DC con escobillas de hasta 5A.
Dimensiones del producto
Versión 5A: 83mm × 46mm, altura total 20mm, diámetro de orificio de montaje 3.2mm; Versión 30A: 87mm × 68mm, altura total 22mm, diámetro de orificio de montaje 3.2mm. Opcionalmente disponible con carcasa de montaje en riel DIN (87.6×53.6×59mm) y carcasa de montaje en pared (90×90×40.5mm).